Technologie
Von der Sensorik zum autonomen Fahren
Technologie für jeden Schritt auf dem Weg zur Autonomie.
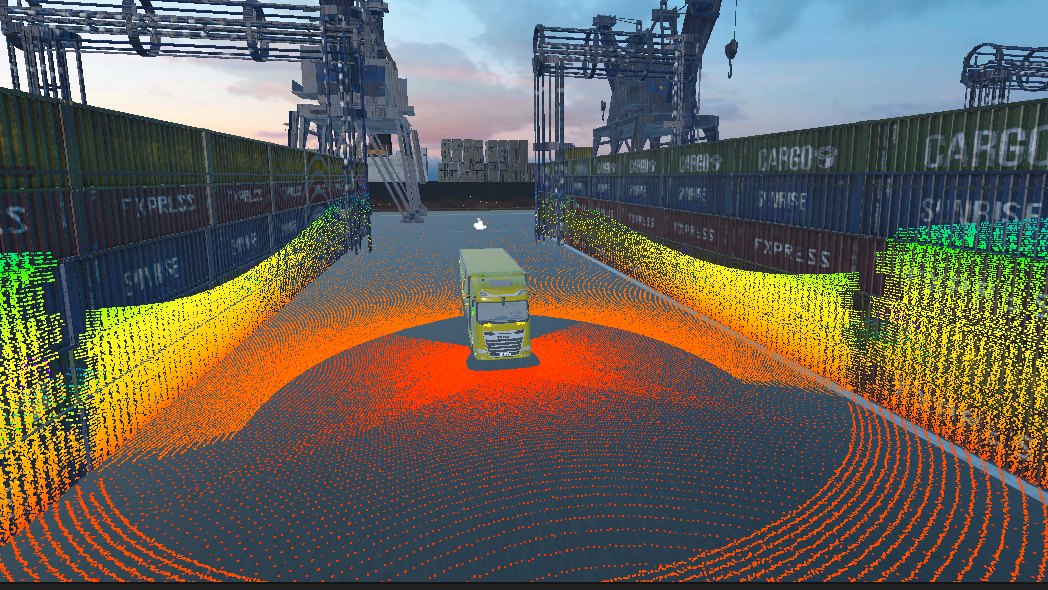
Simulation
Der Autoware-Stack läuft in anpassbaren Simulationsumgebungen wie Stadtverkehr, Tagebau oder Industrieareal. So wird jedes Szenario vor dem Einsatz in der virtuellen Welt getestet, das spart Zeit und Kosten.
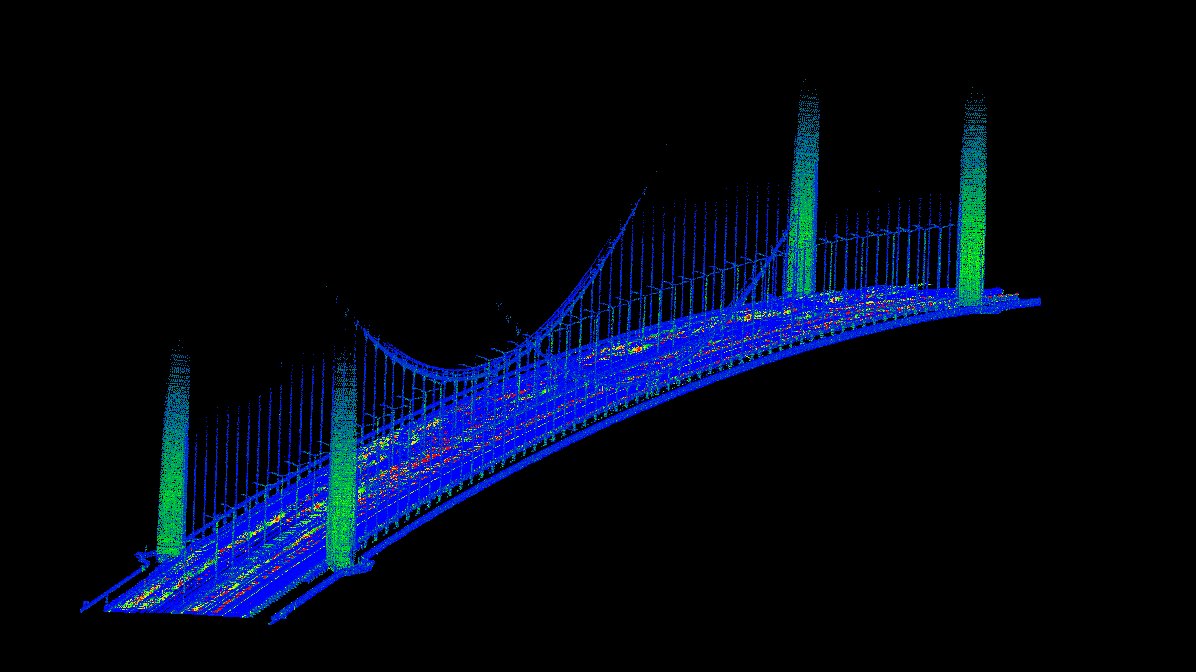
Kartierung & Lokalisierung
Aus präziser GNSS/INS- und Lidar-Technik entsteht Genauigkeit im Subdezimeterbereich. Die Lokalisierung erfolgt über die Sensorfusion von GNSS/INS, SLAM und Point-Cloud-Matching.
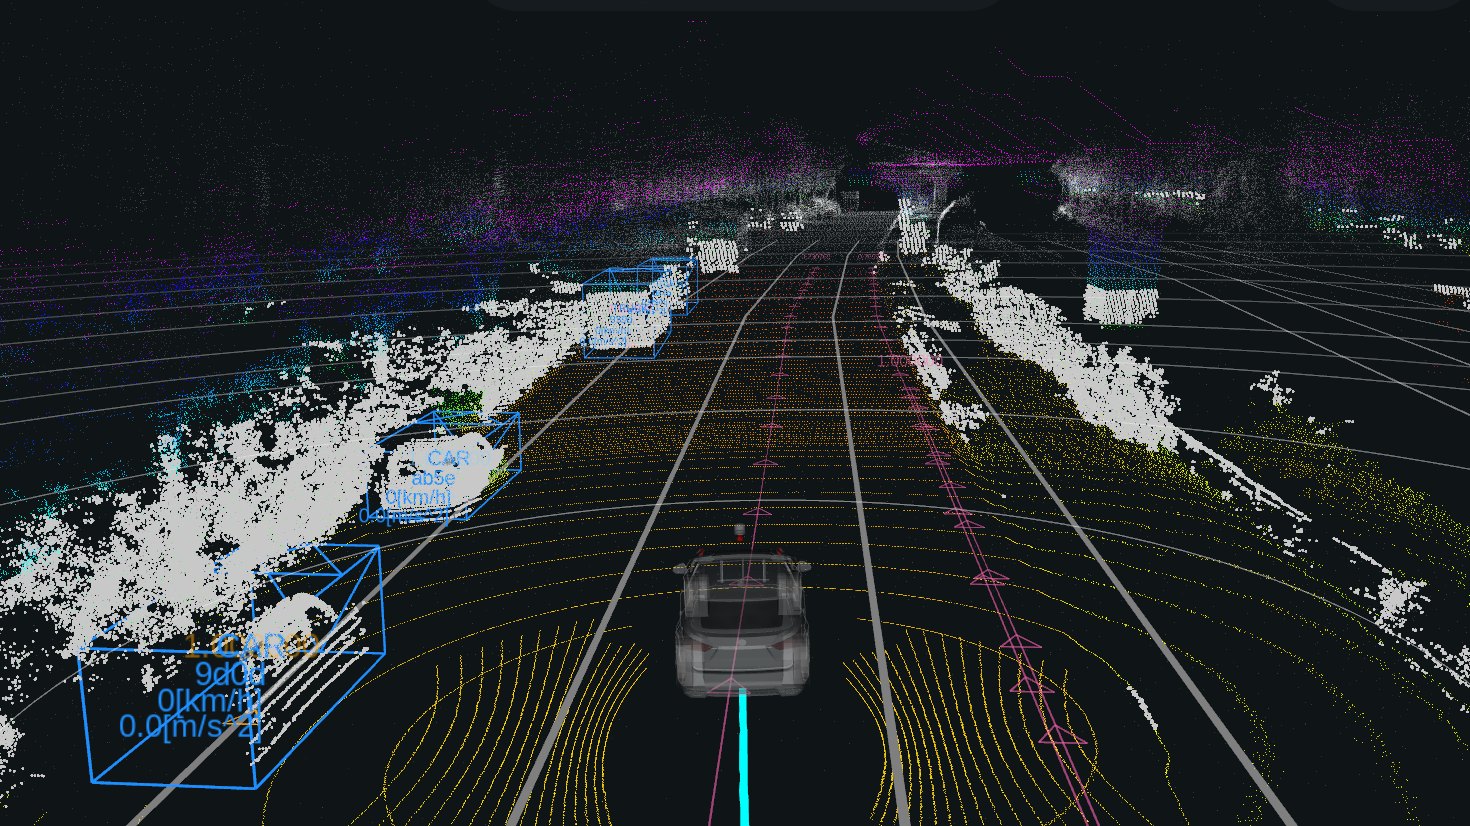
Wahrnehmung
3D-Szenenverständnis mit Kameras, Lidar und Radar, um Verkehrsteilnehmer und Infrastruktur zu erkennen. Statische und dynamische Objekte werden verfolgt und vorhergesagt, damit die Fahrt sicher bleibt.
Bild: Autoware Foundation (Apache License 2.0)
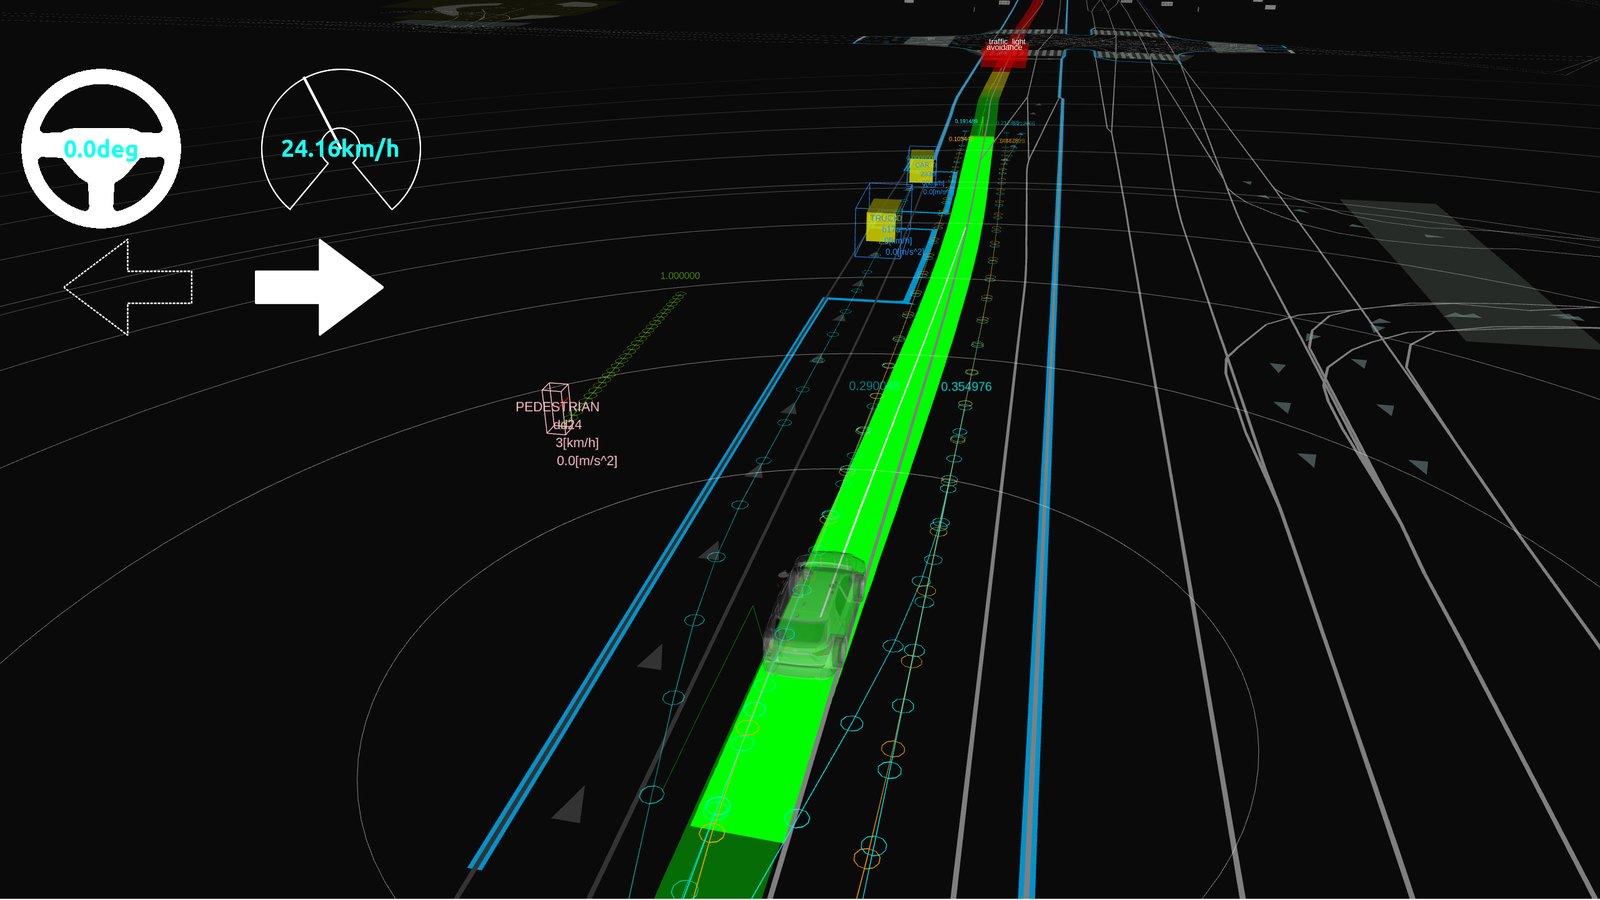
Planung
Globale und lokale Pfadplanung mit mehreren Zielen: Fahrzeuge navigieren flüssig auch ohne Karte, weichen dynamischen Hindernissen aus und antizipieren künftige Trajektorien.
Bild: Autoware Foundation (Apache License 2.0)
Planen Sie ein autonomes System?
Beschreiben Sie uns das Fahrzeug und die Aufgabe. Unsere Ingenieure schlagen die Komponenten für Sensorik, Positionierung, Rechenleistung und Steuerung vor und erstellen Ihnen ein Angebot.