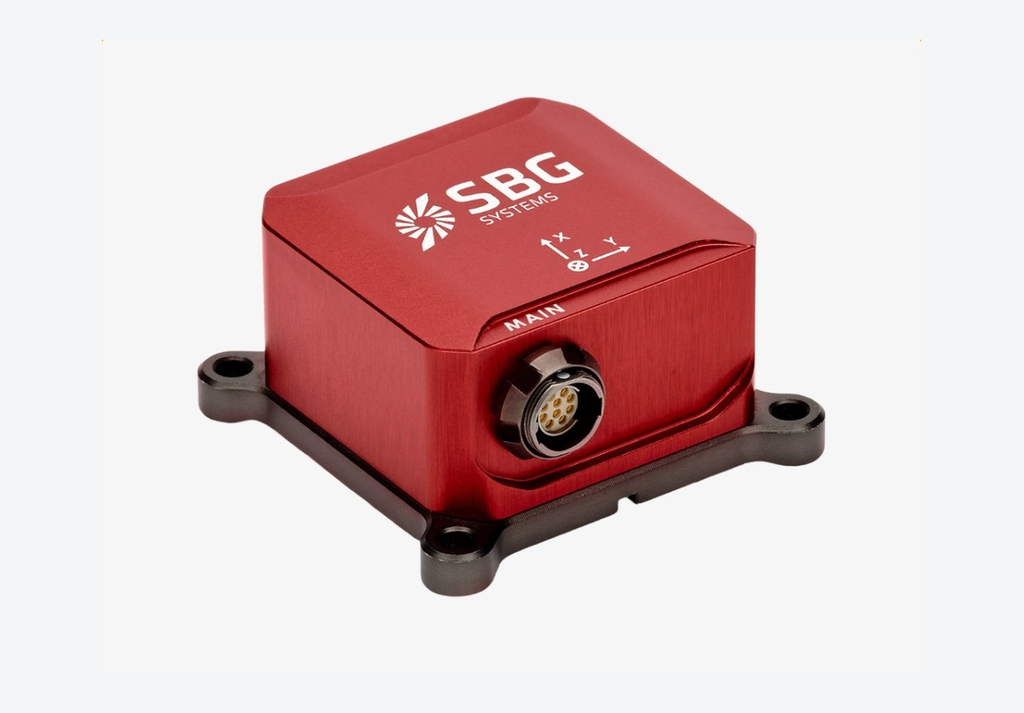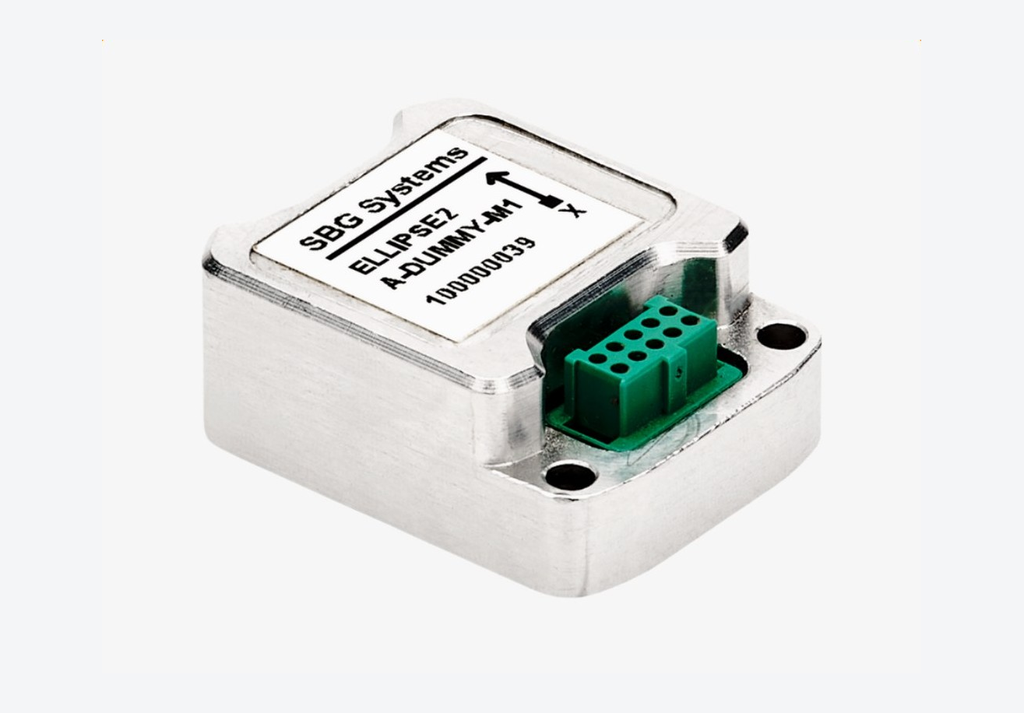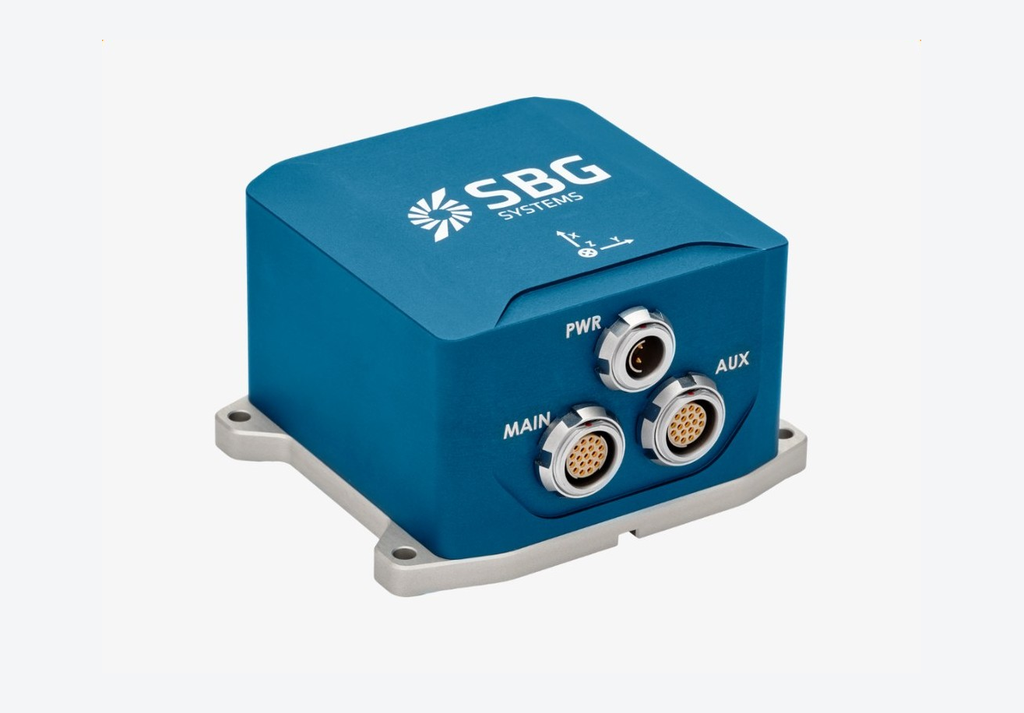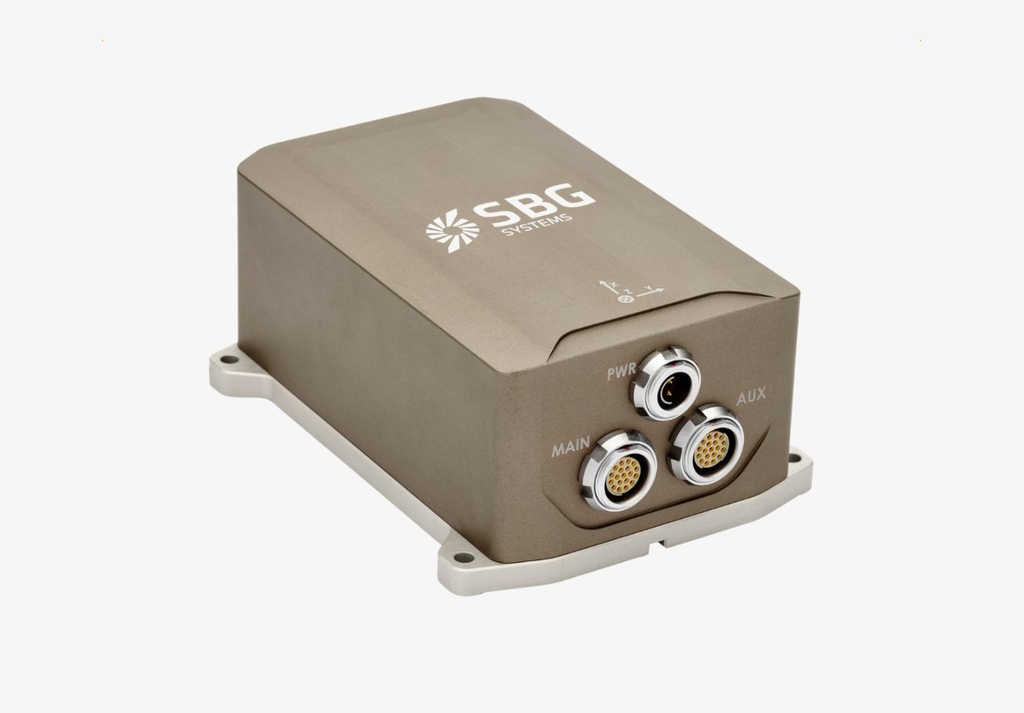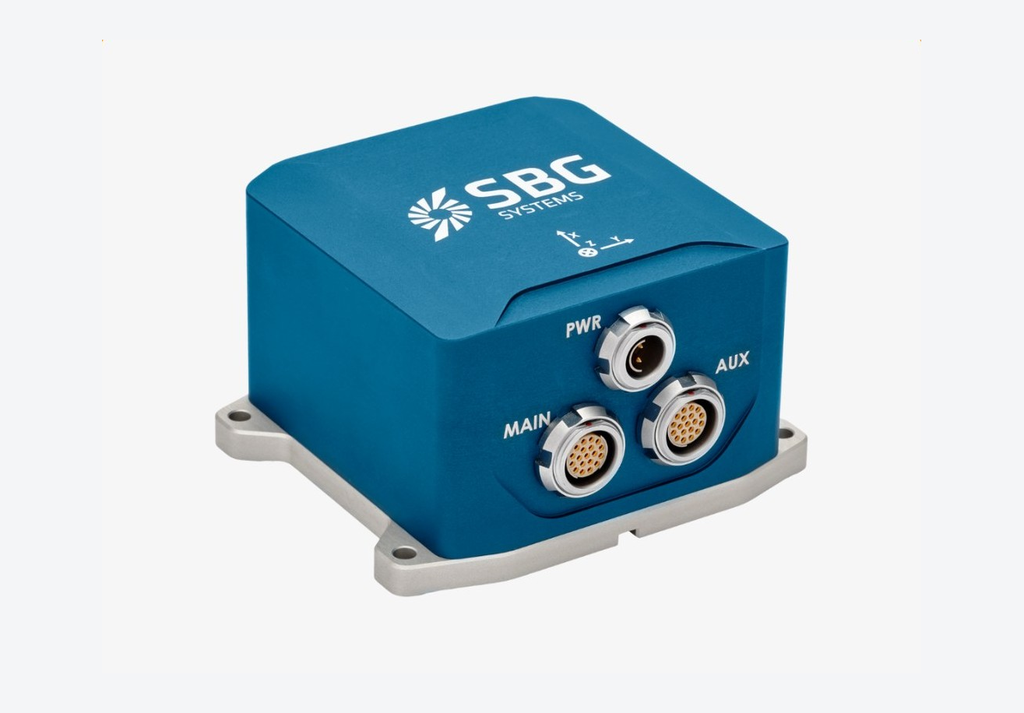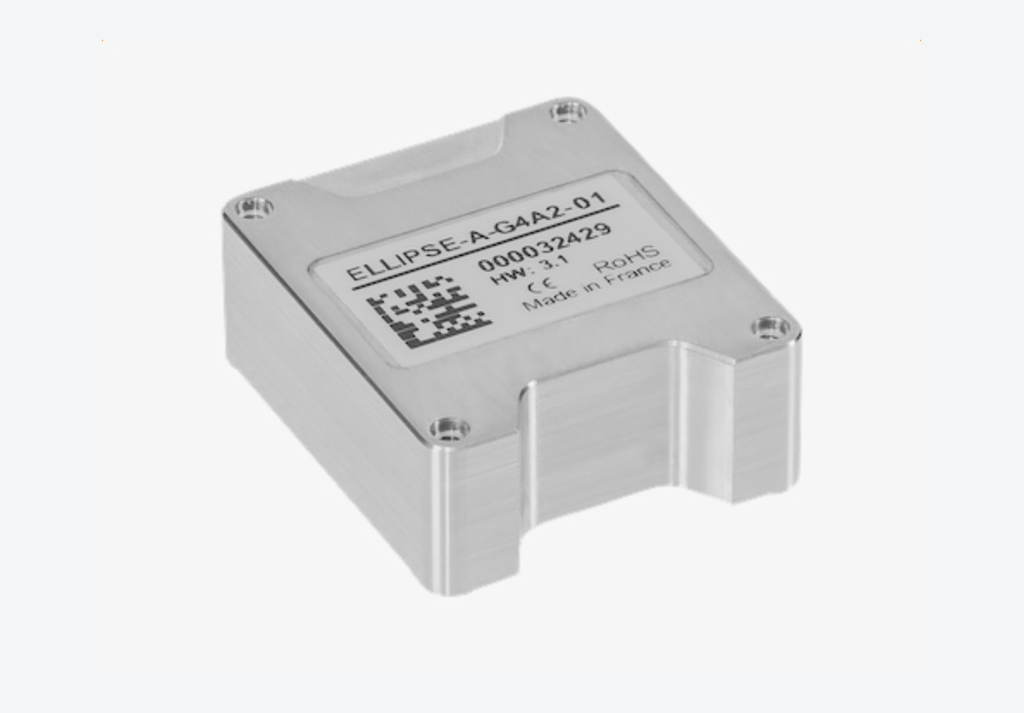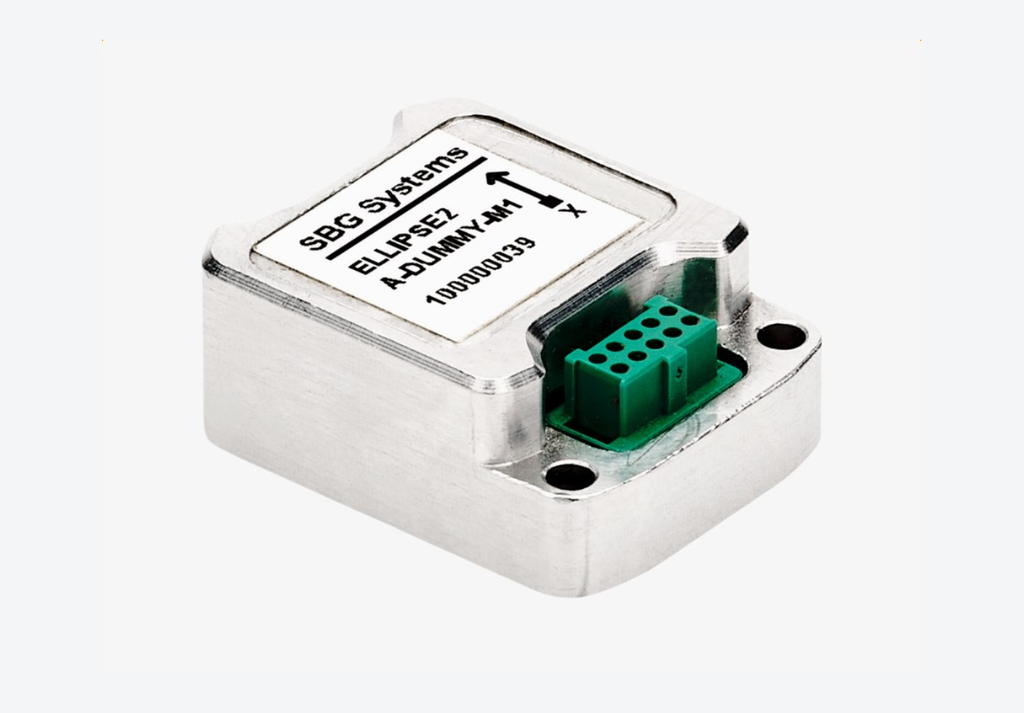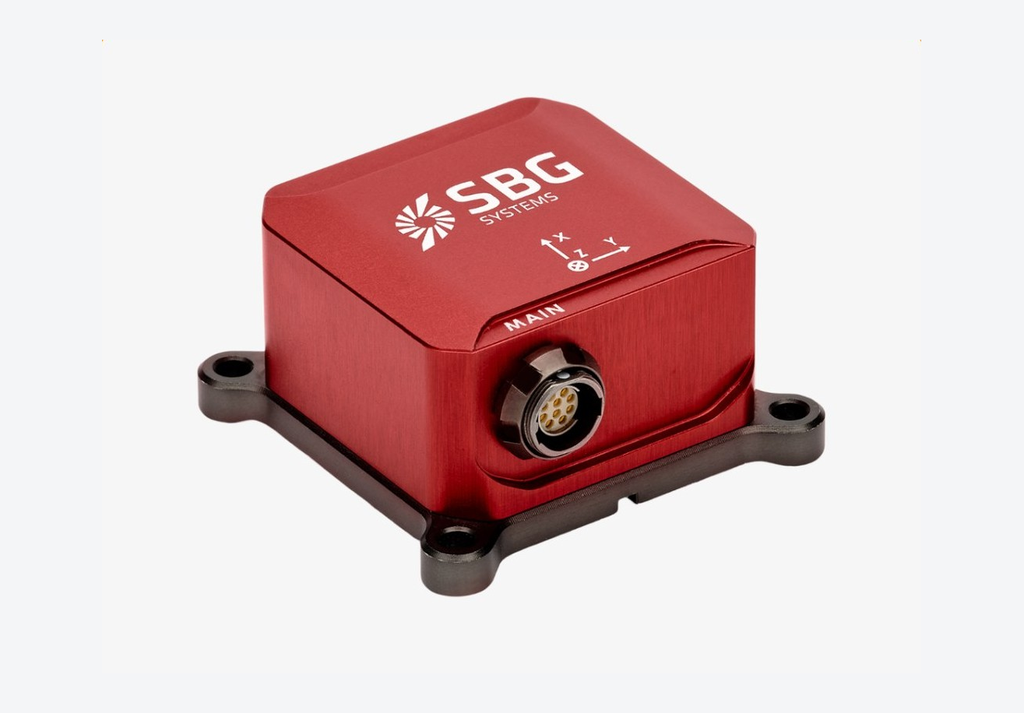
ELLIPSE-A - Land Air AHRS - CAN
Miniatur-AHRS mit 45 g, 0.1° Roll/Pitch, 0.8° magnetischem Heading und 200 Hz Ausgabe, CAN-Version für Land und Luft.
(450°/s, 20g, RS-232 + CAN, Box)
P/N: 100-2492
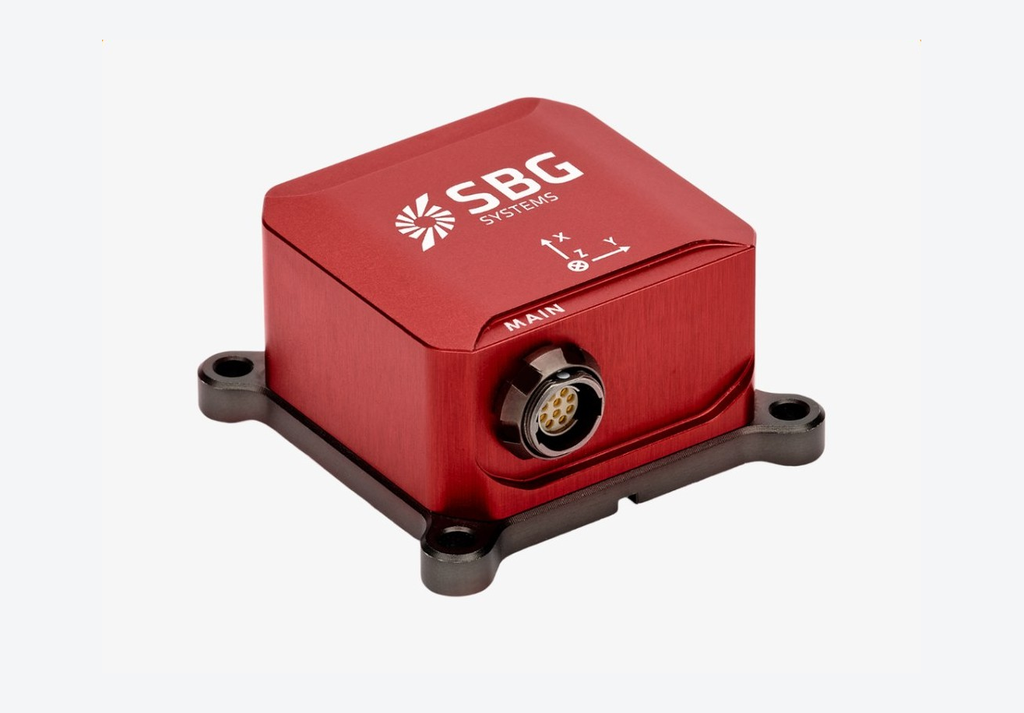
Miniatur-AHRS mit 45 g, 0.1° Roll/Pitch, 0.8° magnetischem Heading und 200 Hz Ausgabe, CAN-Version für Land und Luft.
Miniatur-Marine-AHRS mit 0.1° Roll/Pitch, 0.8° Heading und 5 cm Heave bei 45 g, für Boote, Bojen und maritime Sensorik.
Miniatur-AHRS mit 45 g, 0.1° Roll/Pitch, 0.8° magnetischem Heading und 200 Hz über RS-232, RS-422 oder USB, für Land- und Luftplattformen.
Marine-INS und MRU für einen externen GNSS-Empfänger: 0.02° Roll/Pitch, 0.03° Heading und Heave mit 200 Hz, für Schiffe und Hydrografie.
Marine-MRU mit 0.02° Roll/Pitch, 5 cm Heave in Echtzeit und 200 Hz Ausgabe, für Bewegungskompensation auf Schiffen und Hydrografie.
Leistungsstarkes MEMS-AHRS: 0.02° Roll/Pitch, 0.03° Heading, 200 Hz Ausgabe und 8 GB Datenspeicher, für Land- und Luftplattformen.
Subminiatur-MEMS-AHRS: 0.1° Roll/Pitch, 0.8° Heading, 7°/h Gyro-Bias-Instabilität und ±450°/s Messbereich, für kleine Plattformen.
INS für einen externen GNSS-Empfänger: 0.02° Roll/Pitch, 0.03° Heading, 200 Hz Ausgabe, 400 g und 3 W; Version für Land und Luft.
AHRS und MRU mit 0.01° Roll/Pitch, 0.02° Heading, 5 cm Heave in Echtzeit und unter 7 µg Beschleunigungsbias, für Bewegungskompensation und Vermessung.
MEMS-AHRS und MRU mit 0.02° Roll/Pitch, 0.03° Heading, 5 cm Heave und unter 10 µg Beschleunigungsbias, für Bewegungskompensation und Stabilisierung.
AHRS auf Platinenebene mit 8 g, 0.1° Roll/Pitch, 0.8° magnetischem Heading und 200 Hz, für die Integration in UAVs, Roboter und Handgeräte.
Subminiatur-AHRS für dynamische Orientierung: 0.1° Roll/Pitch, 0.8° Heading, 7°/h Gyro-Bias-Instabilität und ±16 g Beschleunigung, für UAVs und Roboter.