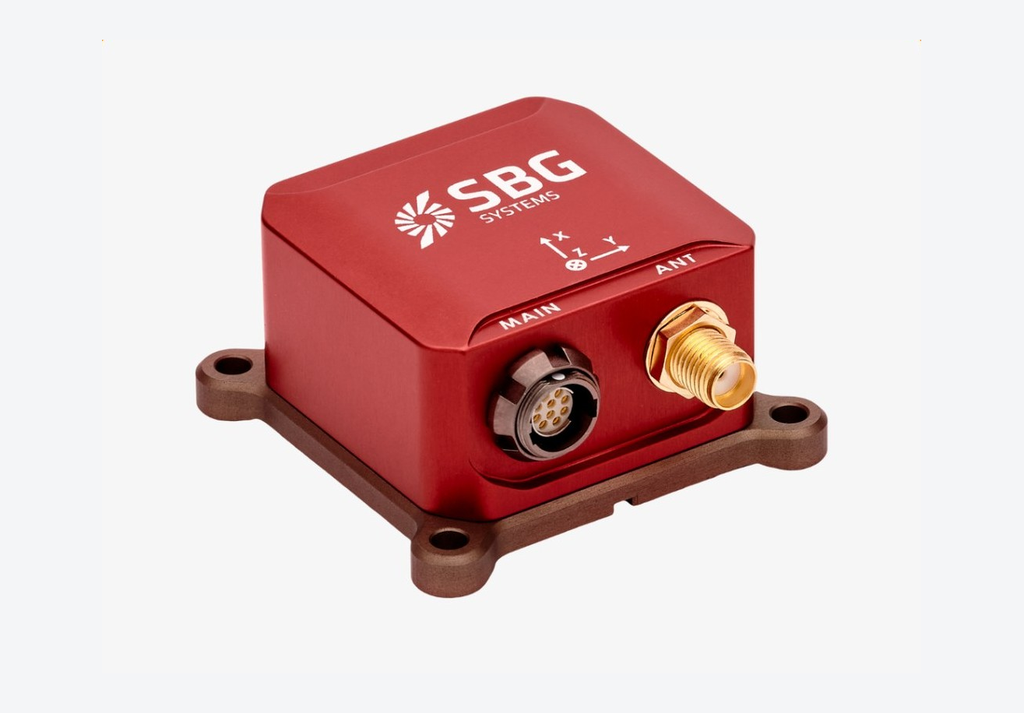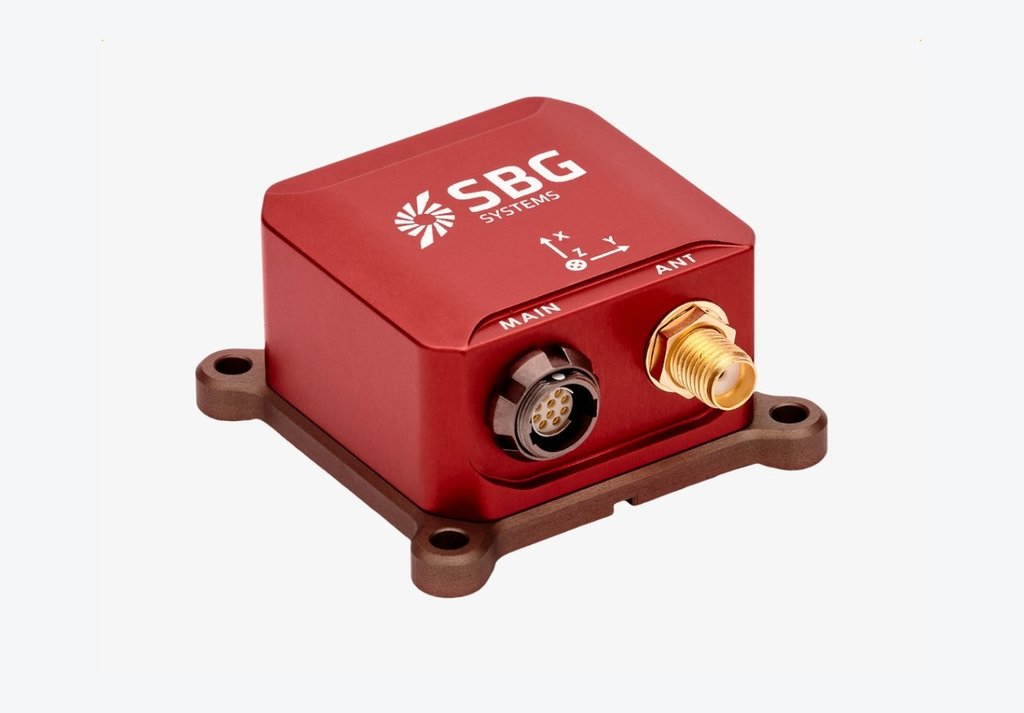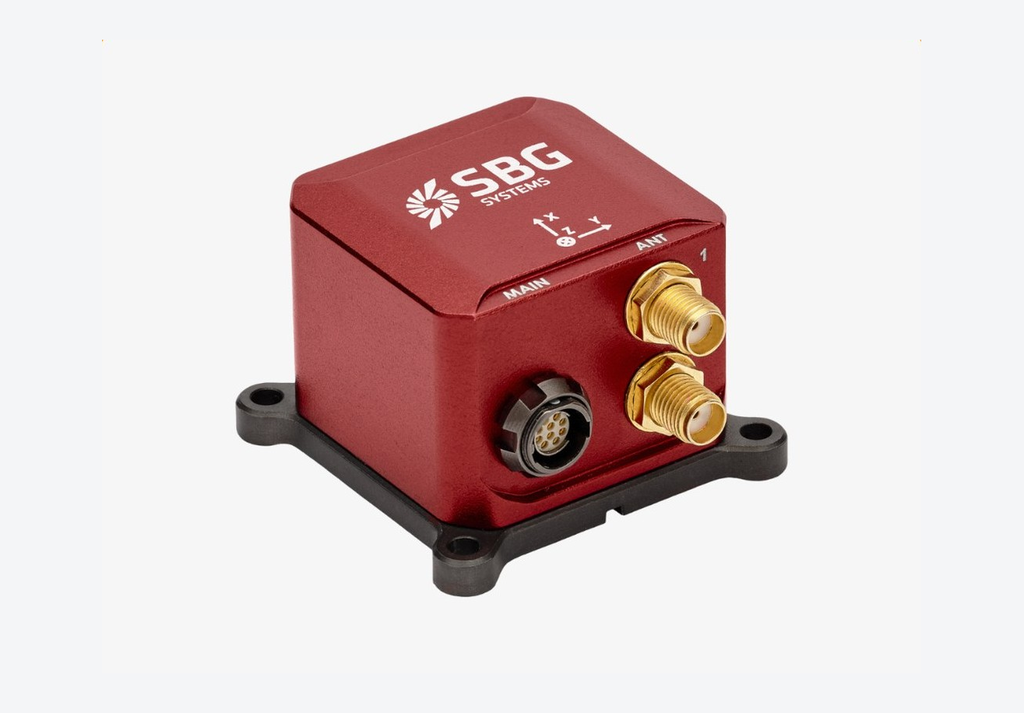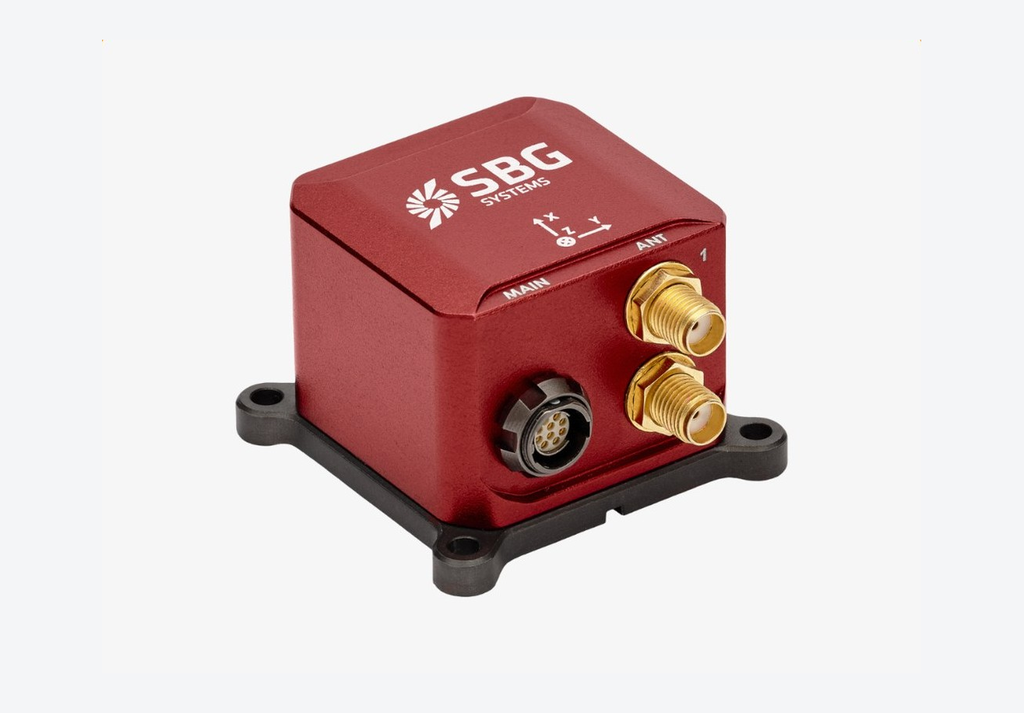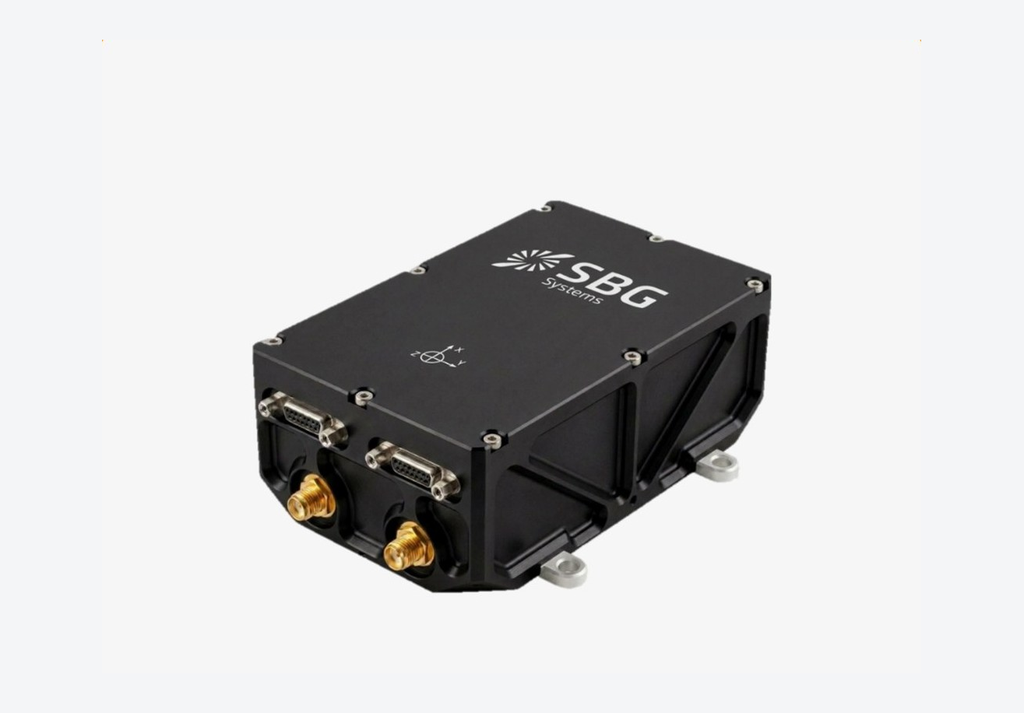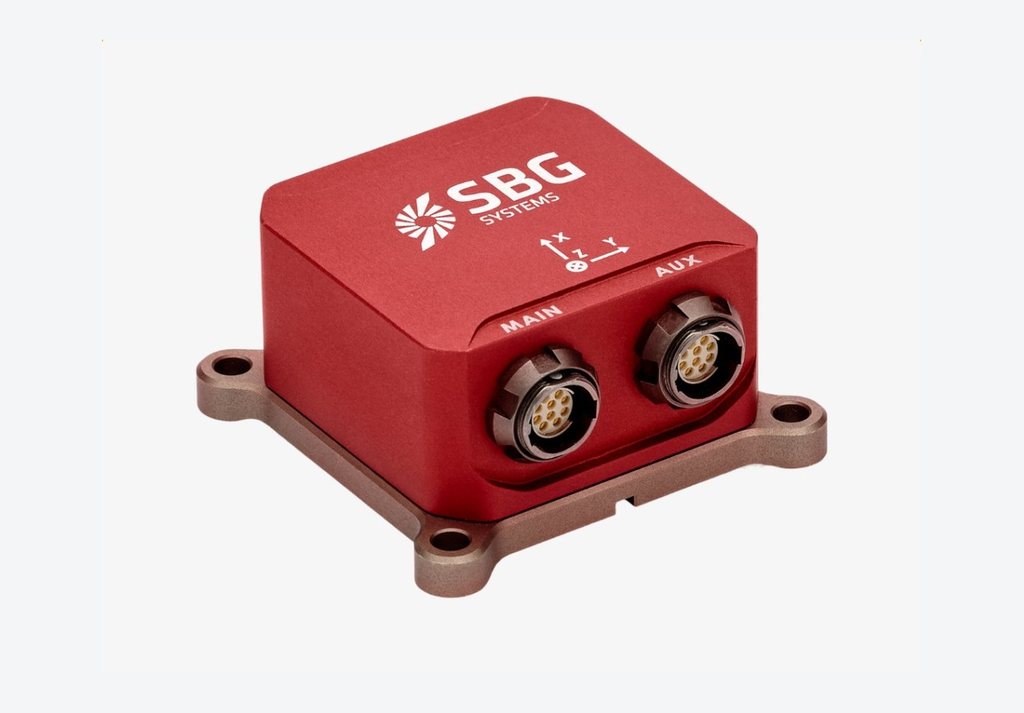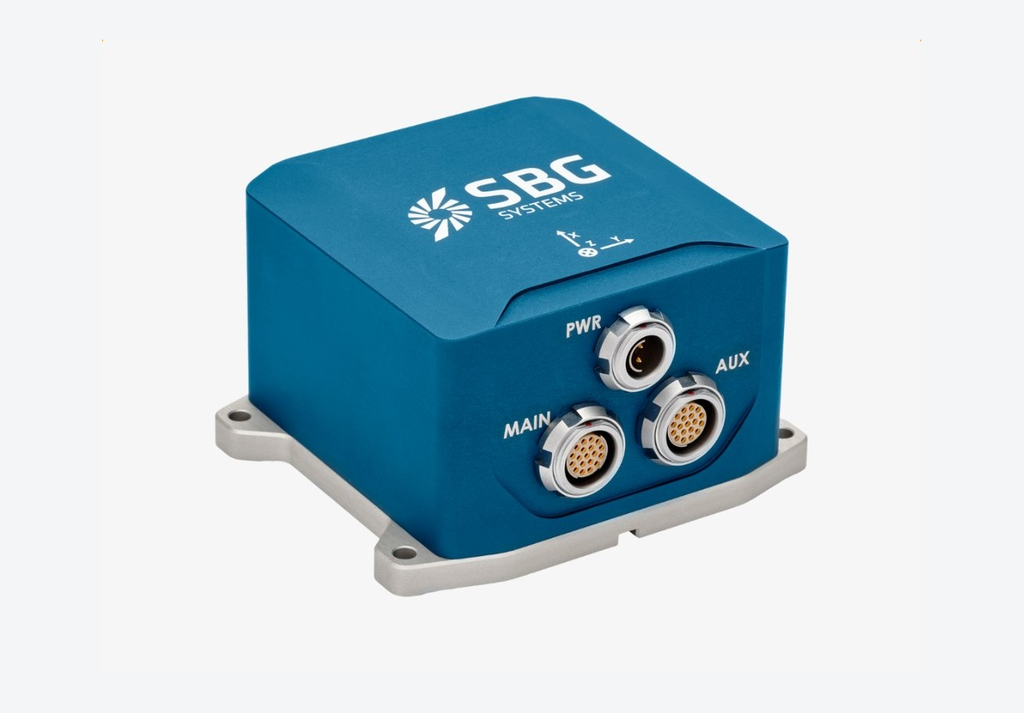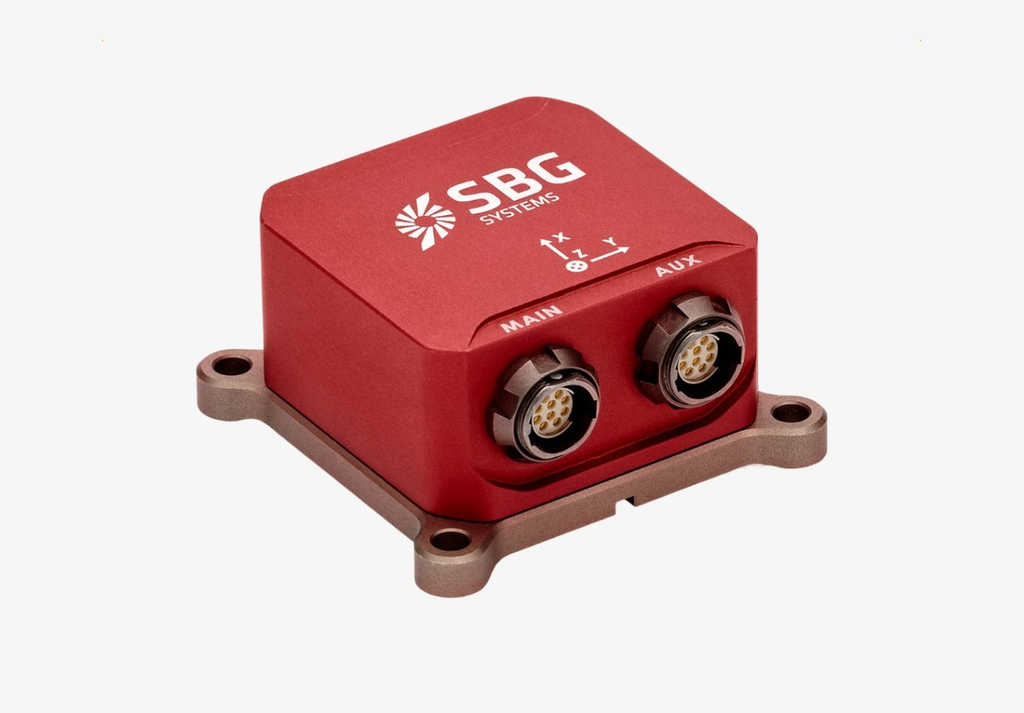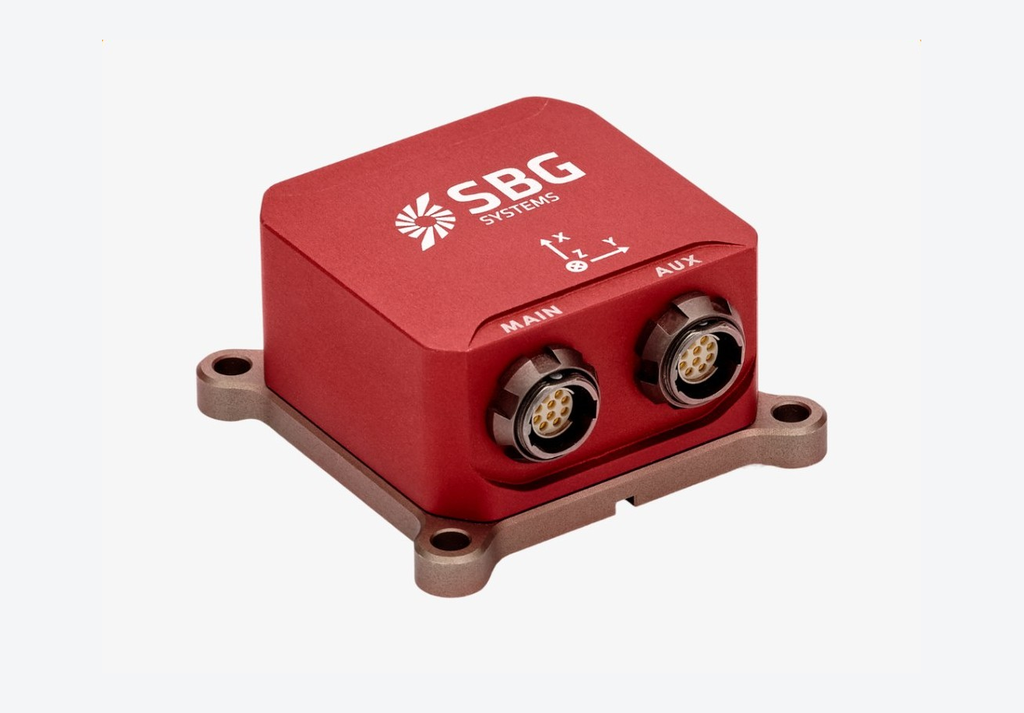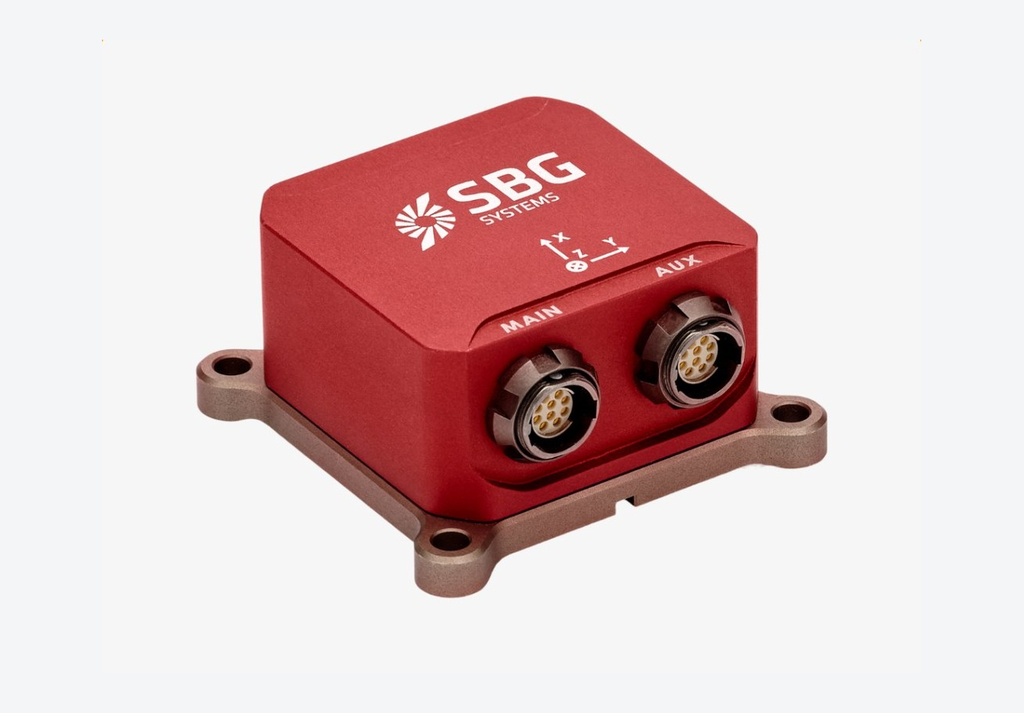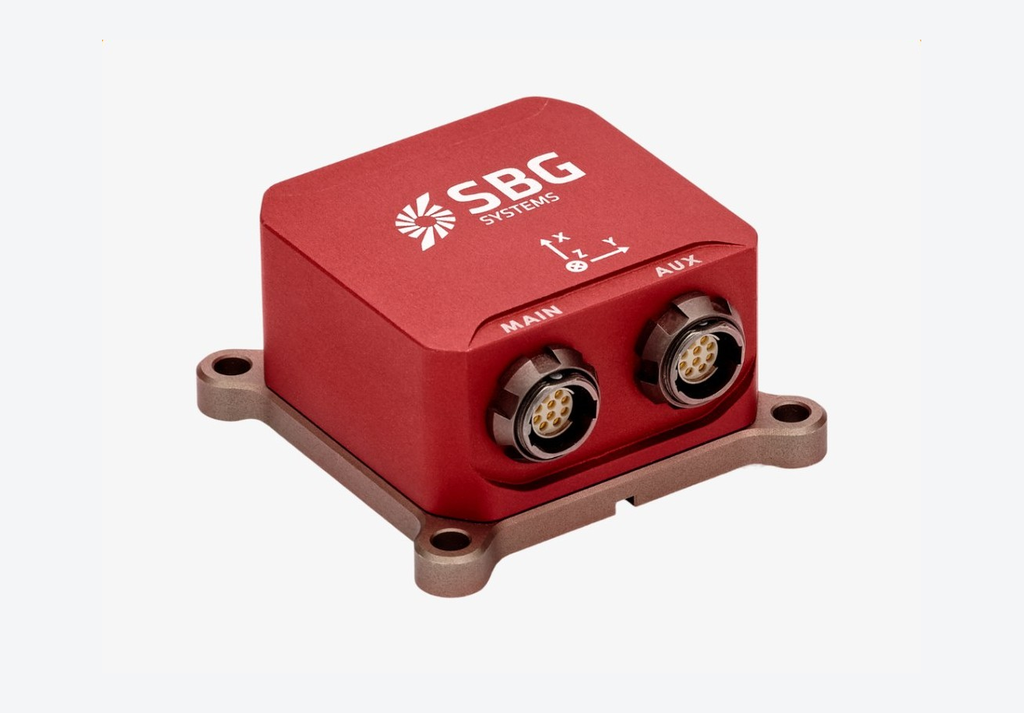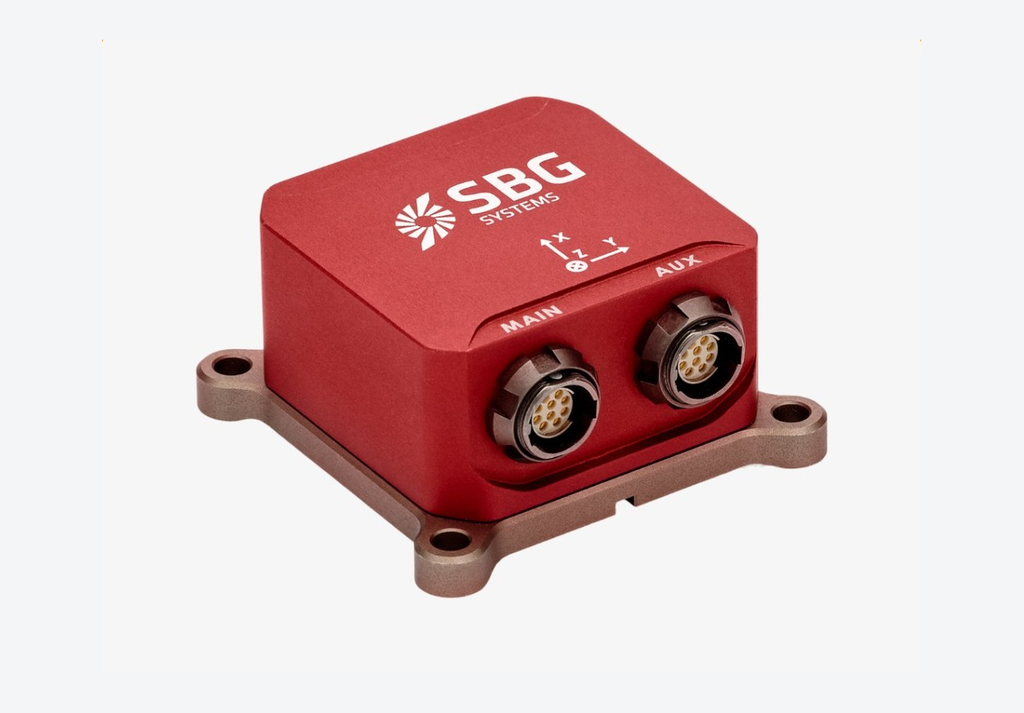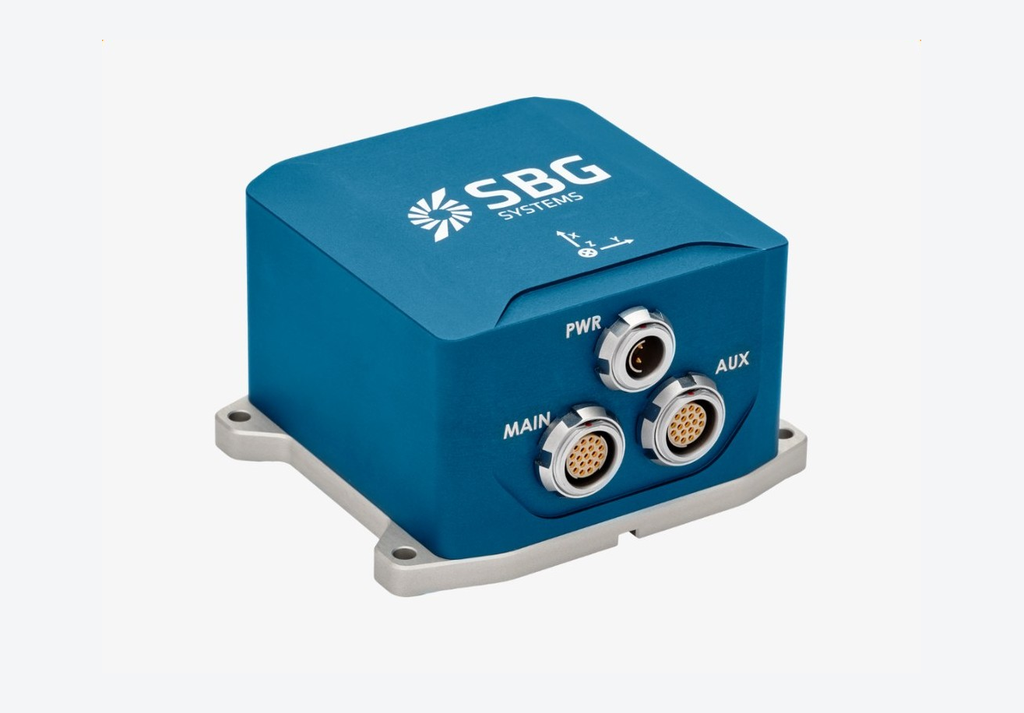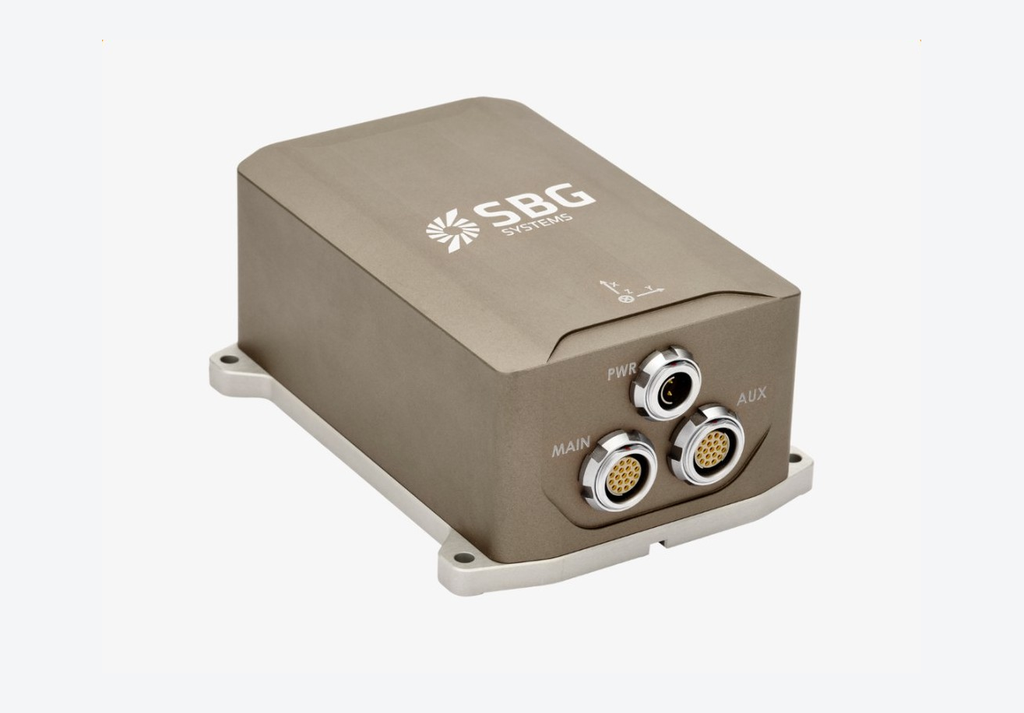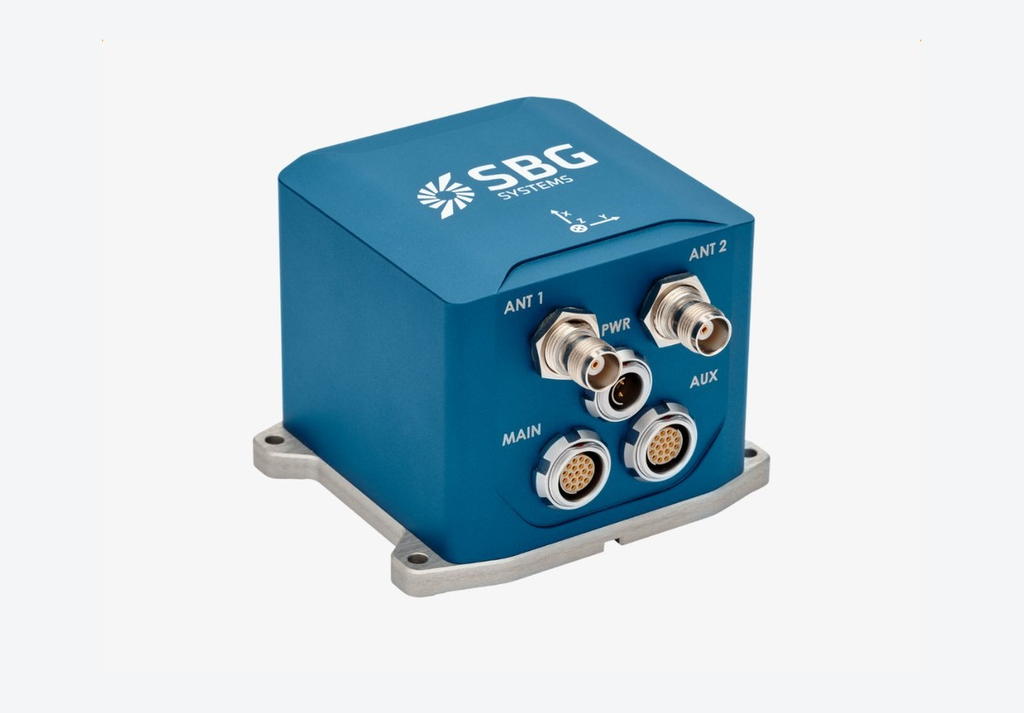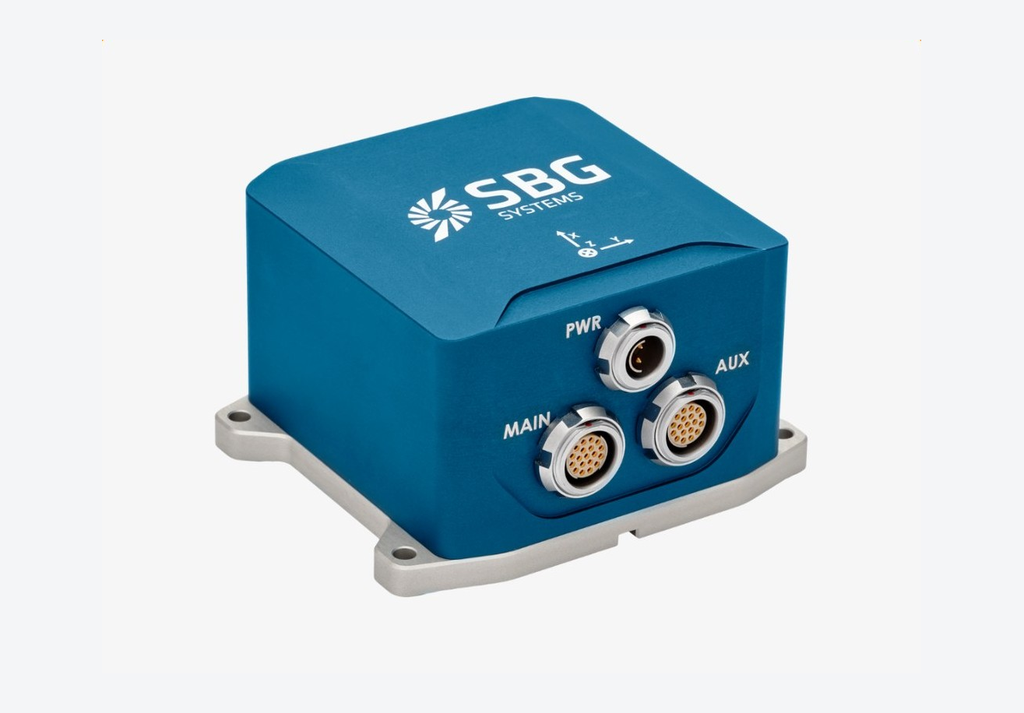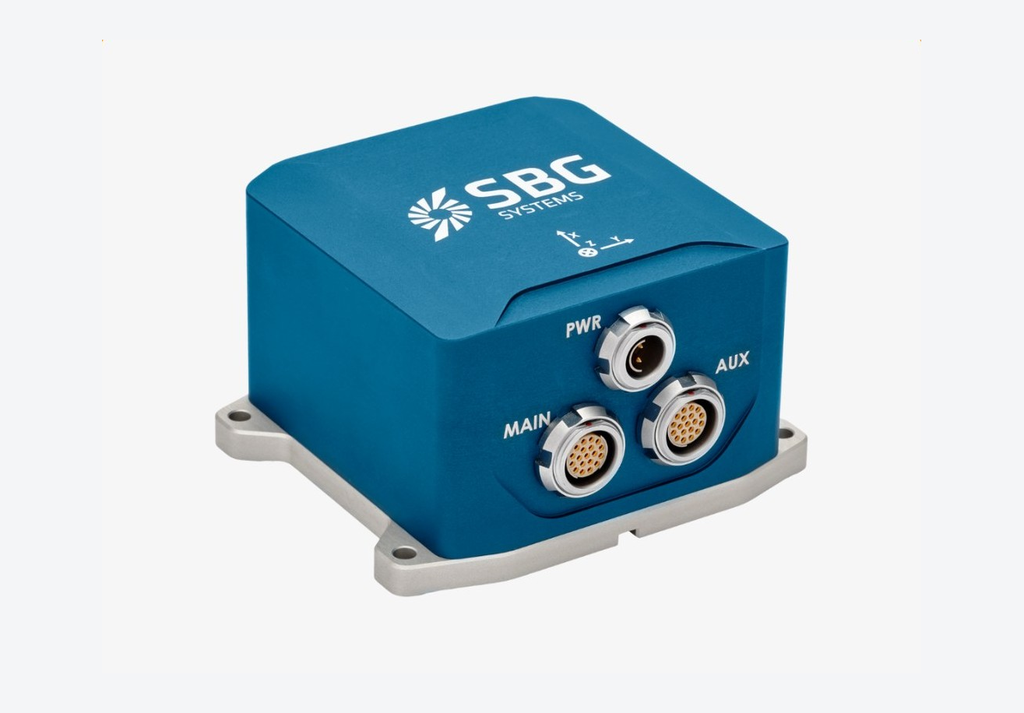
Ekinox Micro
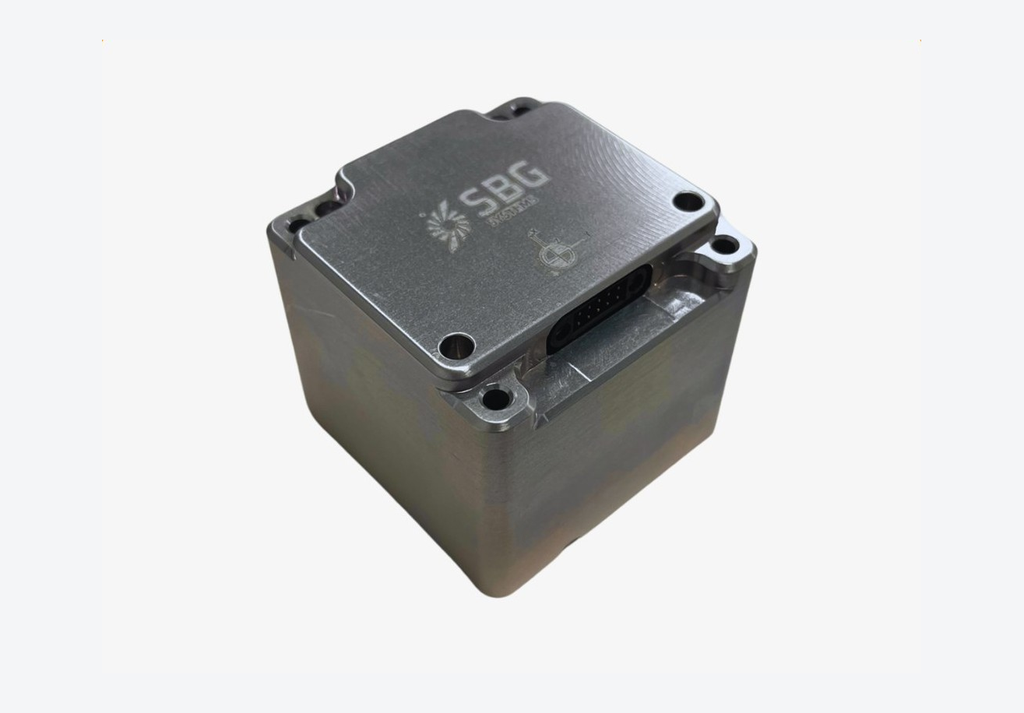
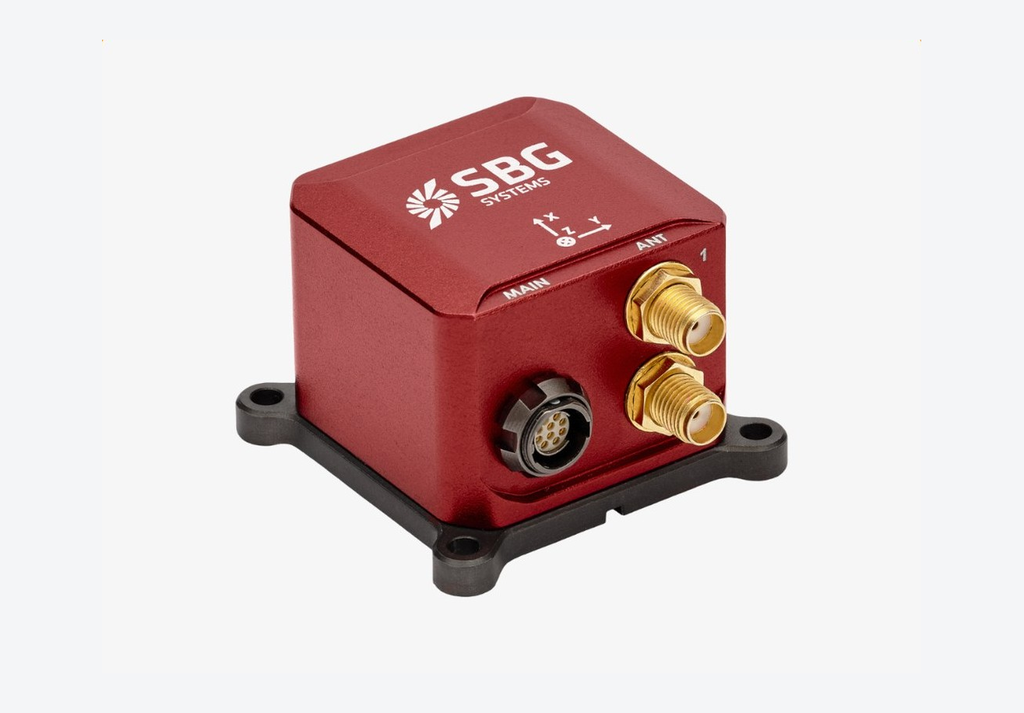
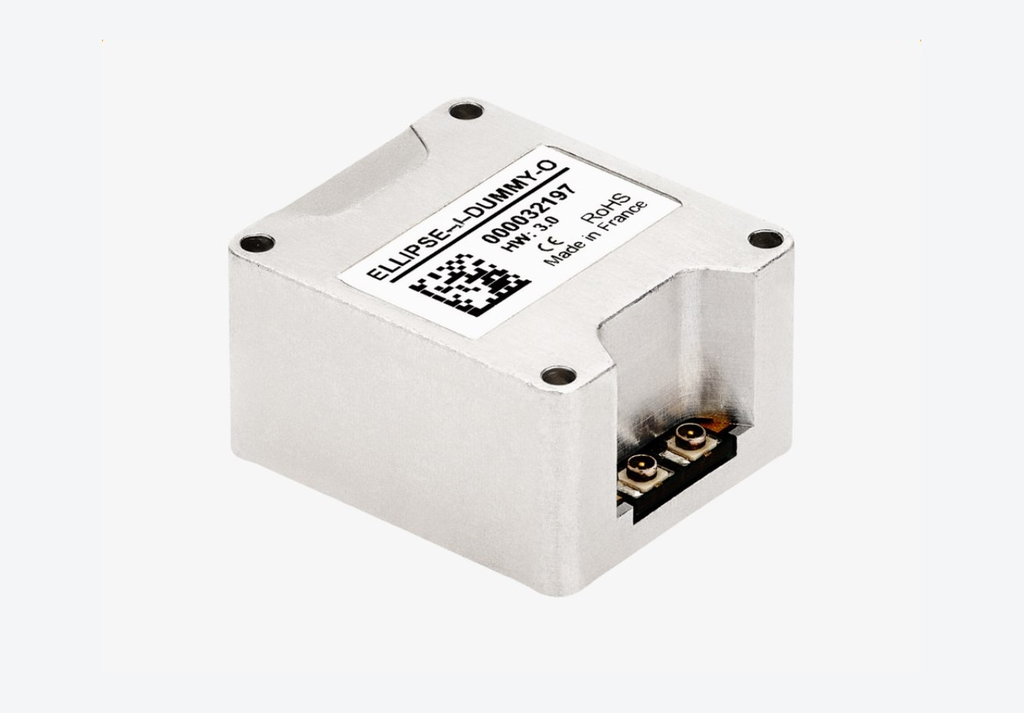
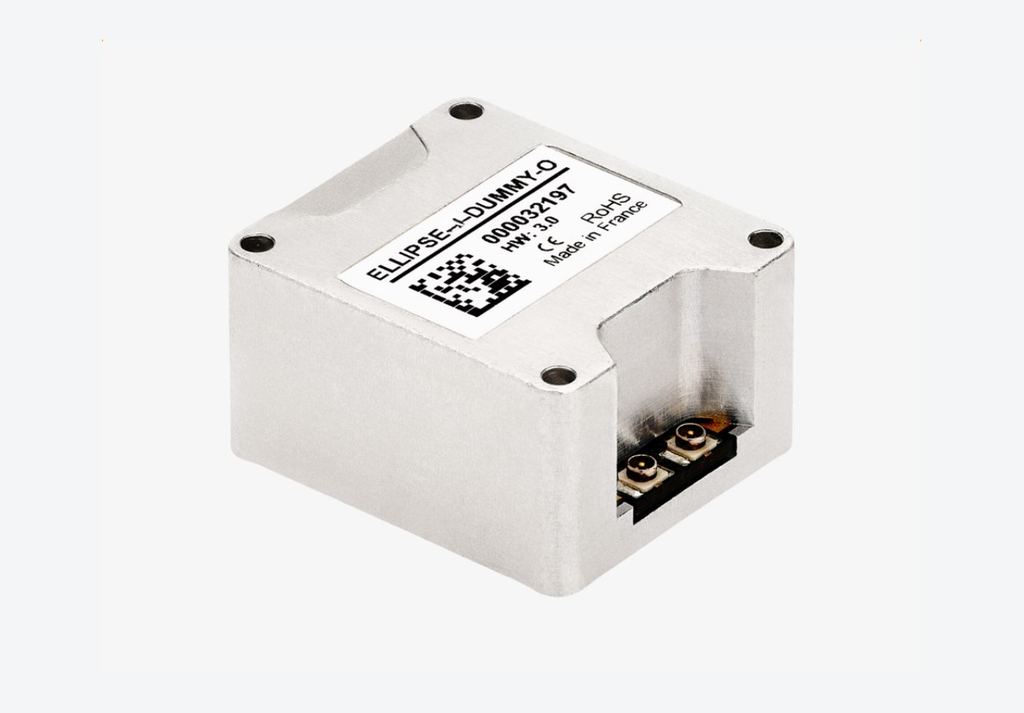
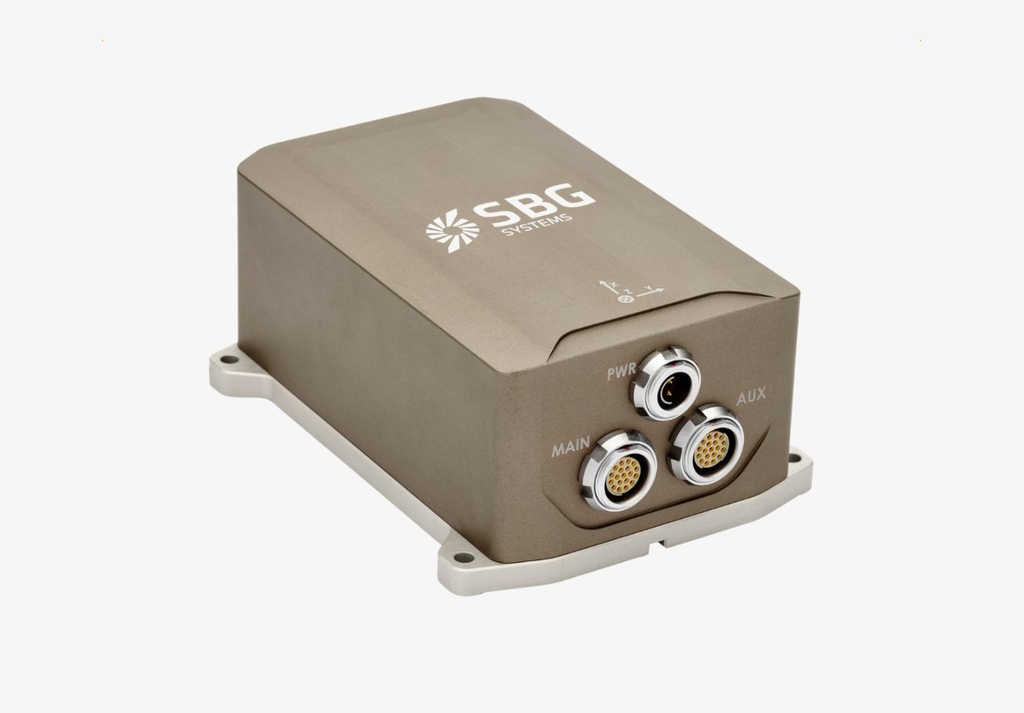
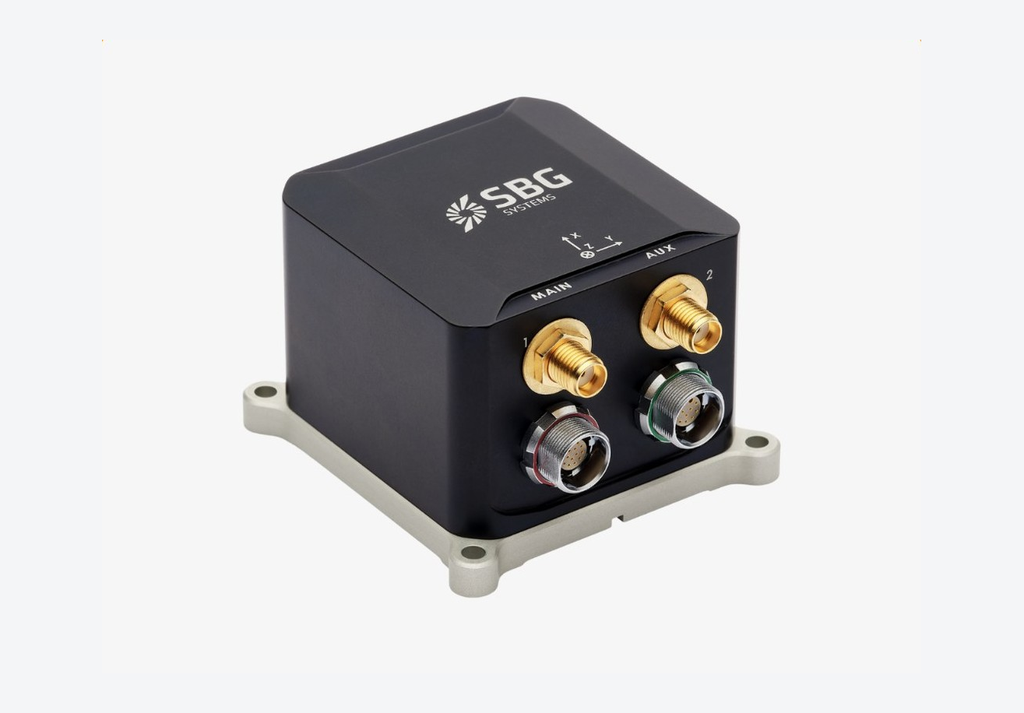
Das Ekinox Micro ist ein leistungsstarkes GNSS-gestütztes Inertial Navigation System (INS) für ein breites Spektrum an Anwendungen an Land, auf See und in der Luft.
490°/s, 40g
P/N: 100-2943
Das Ekinox Micro ist ein leistungsstarkes GNSS-gestütztes Inertial Navigation System (INS) für ein breites Spektrum an Anwendungen an Land, auf See und in der Luft.
Taktische MEMS-IMU im Gehäuse: 0.1°/h Gyro- und 6 µg Beschleunigungs-Bias-Instabilität, bis 2 kHz Ausgabe, RS422 und 5 bis 36 V.
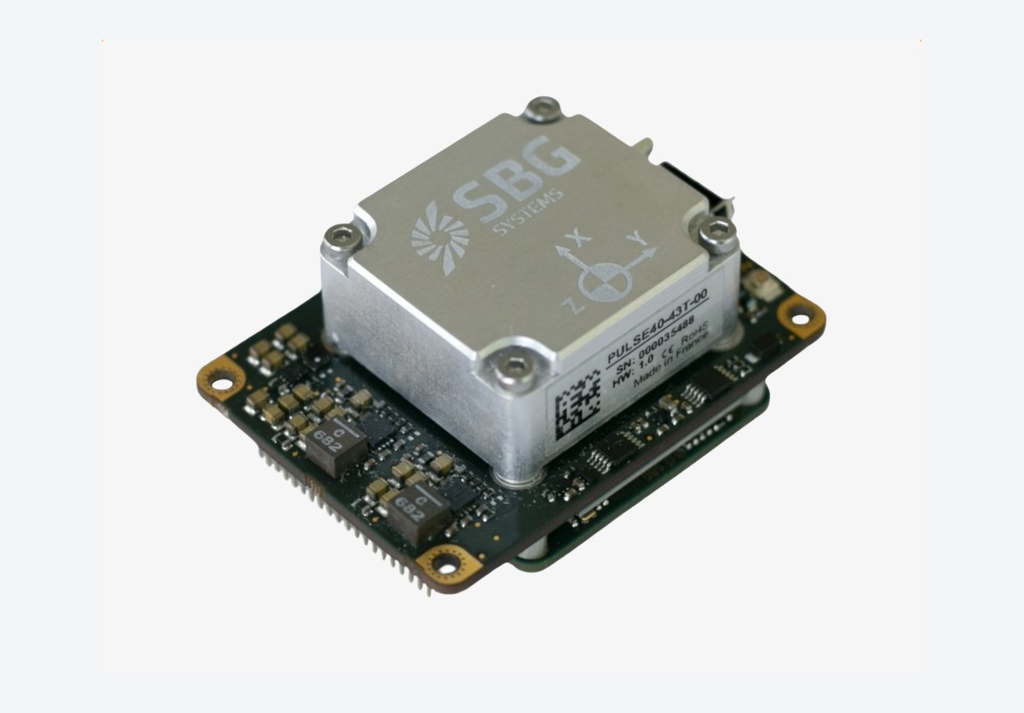
Taktische Miniatur-MEMS-IMU (OEM): 0.8°/h Gyro-Bias-Instabilität, 0.08°/√h ARW, ±490°/s Messbereich und 480 Hz Bandbreite.
Miniatur-RTK-INS mit Dual-Antenne: 0.05° Roll/Pitch mit RTK, 0.2° Heading und 1 cm RTK-Position; Version für Land und Luft.
Serielle Interface-Platine für die taktische MEMS-IMU SBG Pulse-40 (0.8°/h Gyro-Bias-Instabilität), zur Anbindung an einen Host über eine serielle Verbindung.
Miniatur-RTK-INS mit einer Antenne: 0.05° Roll/Pitch mit RTK, 0.2° Heading aus der Fahrdynamik und 1 cm RTK-Position; CAN-Version.
Miniatur-RTK-INS mit einer Antenne: 0.05° Roll/Pitch mit RTK, 0.2° Heading aus der Fahrdynamik und 1 cm RTK-Position; Version für Land und Luft.
Miniatur-RTK-INS mit Dual-Antenne: 0.05° Roll/Pitch mit RTK, 0.2° Heading und 1 cm RTK-Position; CAN-Version für Land und Luft.
Miniatur-RTK-INS mit Dual-Antenne: 0.05° Roll/Pitch mit RTK, 0.2° Heading und 1 cm RTK-Position; Marine-Version mit Heave-Ausgabe.
Taktisches GNSS/INS mit störfestem, spoofing-resistentem Empfänger: 0.03° Roll/Pitch, 0.08° Heading und 1 cm RTK; Version mit Schwingungsaufhängung.
Miniatur-AHRS mit 45 g, 0.1° Roll/Pitch, 0.8° magnetischem Heading und 200 Hz Ausgabe, CAN-Version für Land und Luft.
Miniatur-Marine-AHRS mit 0.1° Roll/Pitch, 0.8° Heading und 5 cm Heave bei 45 g, für Boote, Bojen und maritime Sensorik.
Miniatur-AHRS mit 45 g, 0.1° Roll/Pitch, 0.8° magnetischem Heading und 200 Hz über RS-232, RS-422 oder USB, für Land- und Luftplattformen.
Miniatur-INS für einen externen GNSS-Empfänger mit integriertem Barometer: 0.1° Roll/Pitch, 0.2° Heading, 0.03 m/s; Marine-Version mit CAN.
Kompaktes GNSS-gestütztes INS für UAV-Kartierung: 0.03° Roll/Pitch, 0.1° Heading (0.06° mit Dual-Antenne), Multifrequenz-GNSS mit vier Systemen, RTK und PPK.
All-in-One-INS mit integriertem RTK-GNSS-Empfänger: 0.02° Roll/Pitch, 0.03° Heading und 1 cm RTK-Position, mit Marinestar, für Land und Luft.
Marine-INS und MRU für einen externen GNSS-Empfänger: 0.02° Roll/Pitch, 0.03° Heading und Heave mit 200 Hz, für Schiffe und Hydrografie.
Marine-MRU mit 0.02° Roll/Pitch, 5 cm Heave in Echtzeit und 200 Hz Ausgabe, für Bewegungskompensation auf Schiffen und Hydrografie.
Leistungsstarkes MEMS-AHRS: 0.02° Roll/Pitch, 0.03° Heading, 200 Hz Ausgabe und 8 GB Datenspeicher, für Land- und Luftplattformen.
Taktische MEMS-IMU als OEM-Board: 0.1°/h Gyro- und 6 µg Beschleunigungs-Bias-Instabilität, bis 2 kHz, UART, 5 bis 12 V und unter 1.3 W.
Subminiatur-MEMS-AHRS: 0.1° Roll/Pitch, 0.8° Heading, 7°/h Gyro-Bias-Instabilität und ±450°/s Messbereich, für kleine Plattformen.
Miniatur-INS für einen externen GNSS-Empfänger mit integriertem Barometer: 0.1° Roll/Pitch, 0.2° Heading, 0.03 m/s; Version für Land und Luft.
Miniatur-INS für einen externen GNSS-Empfänger mit integriertem Barometer: 0.1° Roll/Pitch, 0.2° Heading, 0.03 m/s; CAN-Version für Land und Luft.
Miniatur-INS für einen externen GNSS-Empfänger mit integriertem Barometer: 0.1° Roll/Pitch, 0.2° Heading, 0.03 m/s; Version für hohe Dynamik.
Miniatur-INS für einen externen GNSS-Empfänger mit integriertem Barometer: 0.1° Roll/Pitch, 0.2° Heading, 0.03 m/s; CAN-Version für hohe Dynamik.
Miniatur-INS für einen externen GNSS-Empfänger mit integriertem Barometer: 0.1° Roll/Pitch, 0.2° Heading, 0.03 m/s; Marine-Version mit Heave.
INS für einen externen GNSS-Empfänger: 0.02° Roll/Pitch, 0.03° Heading, 200 Hz Ausgabe, 400 g und 3 W; Version für Land und Luft.
Taktisches GNSS/INS mit störfestem, spoofing-resistentem Empfänger: 0.03° Roll/Pitch, 0.08° Heading und 1 cm RTK; Version für starre Montage.
Kompaktes INS/GNSS mit Pulse-80 IMU: 0.008° Roll/Pitch, 0.02° Heading, 1 cm RTK und Dreifrequenz-GNSS mit vier Systemen und Anti-Jamming.
INS/GNSS mit Dual-Antenne: 0.01° Roll/Pitch und 0.02° Heading bei 2 m Basislinie, 30 µg Bias-Instabilität, kompakt und günstig für Vermessung und Kartierung.
INS für einen externen GNSS-Empfänger: 0.01° Roll/Pitch, 0.02° Heading mit Dual-Antennen-Empfänger, 200 Hz und 3 W, für Vermessung, Hydrografie und Kartierung.
RTK-INS mit Dual-Antenne: 0.02° Roll/Pitch, 0.03° Heading und 1 cm + 0.5 ppm RTK-Position bei 400 g, für Vermessung, Kartierung und autonome Fahrzeuge.
INS mit externem GNSS-Eingang: 0.02° Roll/Pitch, 0.03° Heading und Zentimeterposition mit einem RTK-Empfänger, 400 g und 3 W.
RTK-INS mit Dual-Antenne auf Platinenebene (SMD): 0.05° Roll/Pitch mit RTK, 0.2° Heading und 1 cm RTK-Position, für die Integration in UAVs und Roboter.
RTK-INS mit einer Antenne auf Platinenebene (SMD): 0.05° Roll/Pitch mit RTK, 0.2° Heading aus der Dynamik und 1 cm RTK-Position, für UAVs und Roboter.
INS auf Platinenebene für einen externen GNSS-Empfänger: 0.1° Roll/Pitch, 0.2° Heading und 0.03 m/s mit integriertem Barometer, für die OEM-Integration.
Subminiatur-MEMS-IMU mit 7°/h Gyro- und 14 µg Beschleunigungs-Bias-Instabilität, 0.15°/√h ARW, ±450°/s und ±16 g Messbereich.
AHRS und MRU mit 0.01° Roll/Pitch, 0.02° Heading, 5 cm Heave in Echtzeit und unter 7 µg Beschleunigungsbias, für Bewegungskompensation und Vermessung.
MEMS-AHRS und MRU mit 0.02° Roll/Pitch, 0.03° Heading, 5 cm Heave und unter 10 µg Beschleunigungsbias, für Bewegungskompensation und Stabilisierung.
AHRS auf Platinenebene mit 8 g, 0.1° Roll/Pitch, 0.8° magnetischem Heading und 200 Hz, für die Integration in UAVs, Roboter und Handgeräte.
Subminiatur-AHRS für dynamische Orientierung: 0.1° Roll/Pitch, 0.8° Heading, 7°/h Gyro-Bias-Instabilität und ±16 g Beschleunigung, für UAVs und Roboter.
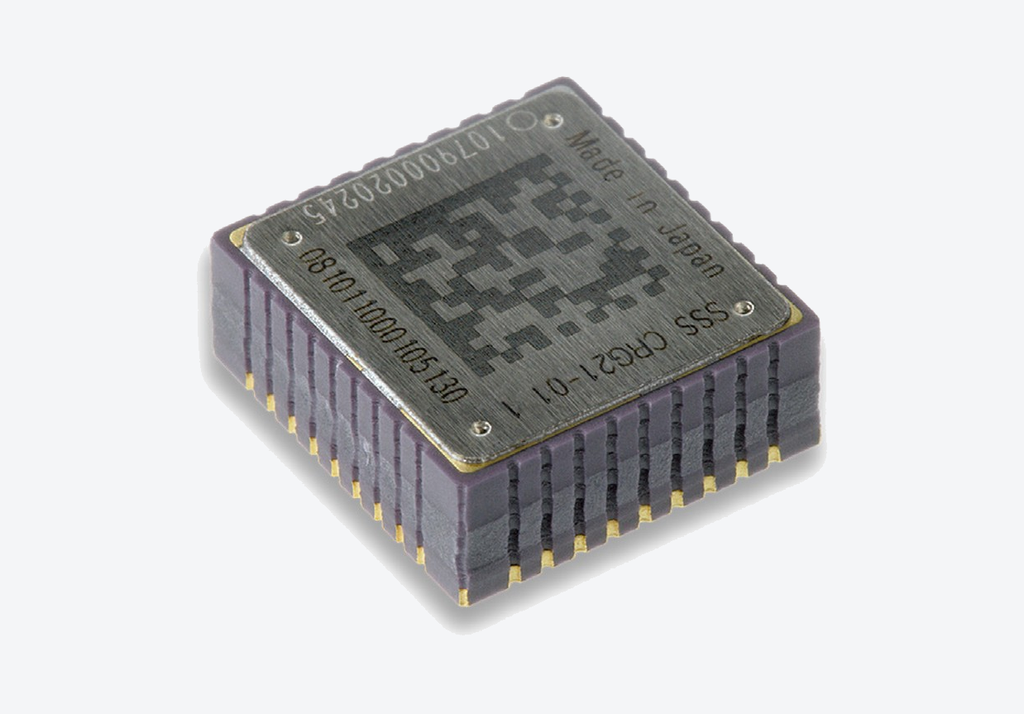
Hochpräzises MEMS-Gyroscope mit branchenführender Bias-Stabilität
Leistungsstarkes MEMS-Gyroscope mit extrem geringem Rauschen für präzise Messungen
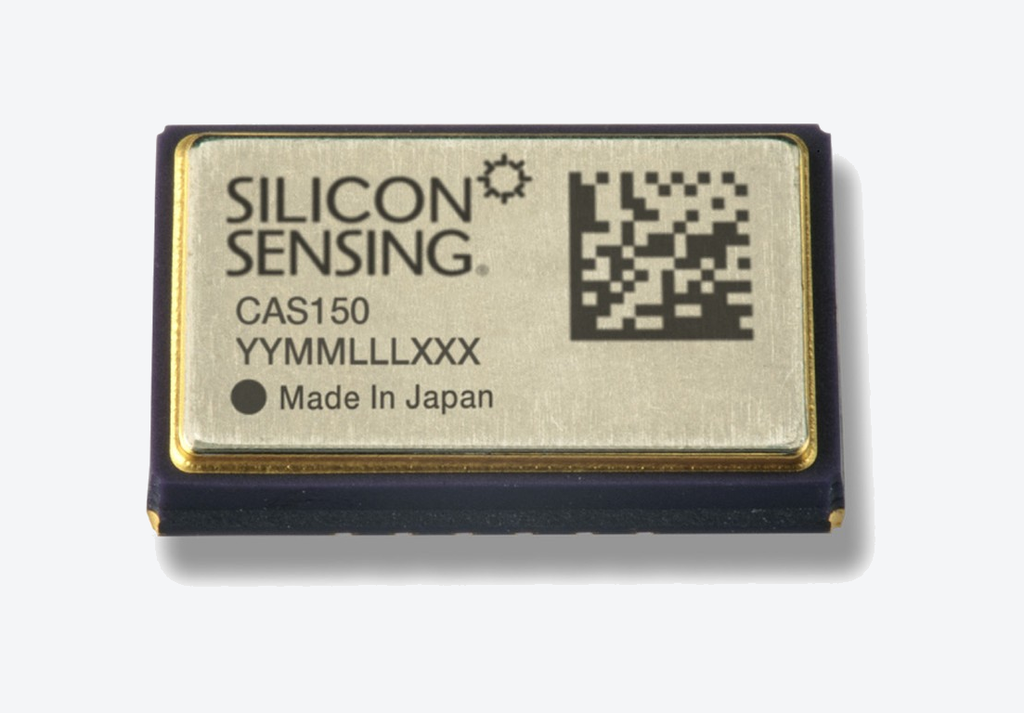
Closed-Loop-Accelerometer in Tactical Grade mit 2.5 µg Bias Instability
Miniaturisiertes einachsiges Gyroscope mit 1°/hr Bias Instability
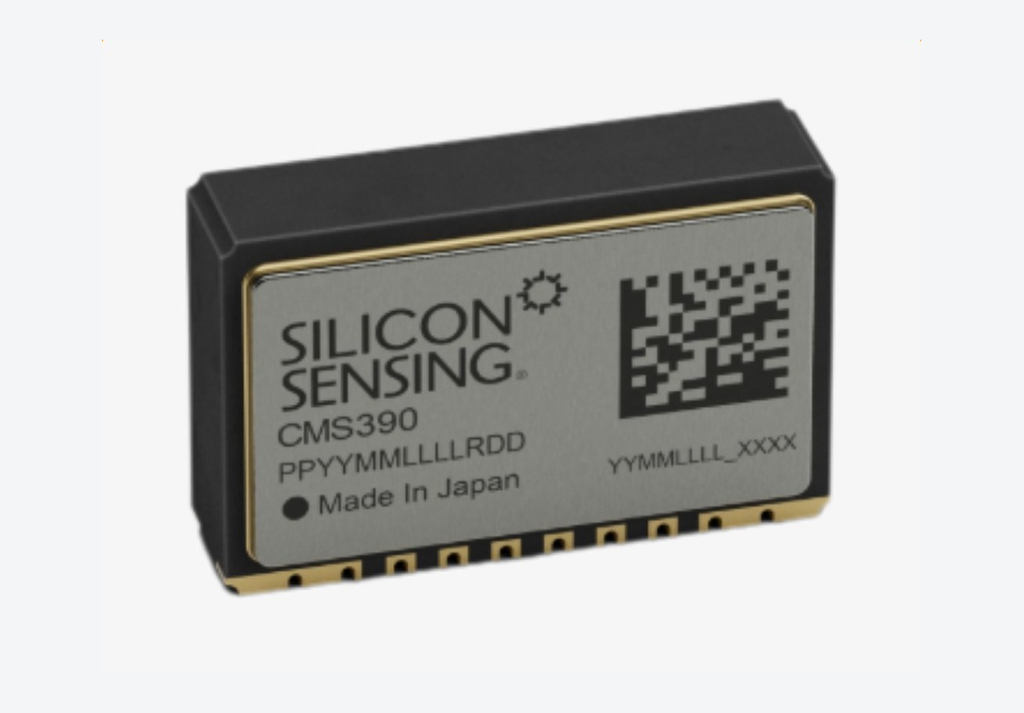
Der Silicon Sensing CMS390 (Orthogonal) MEMS Combi-Sensor kombiniert ein einachsiges Gyroscope und ein zweiachsiges Accelerometer für präzise Inertialmessungen.
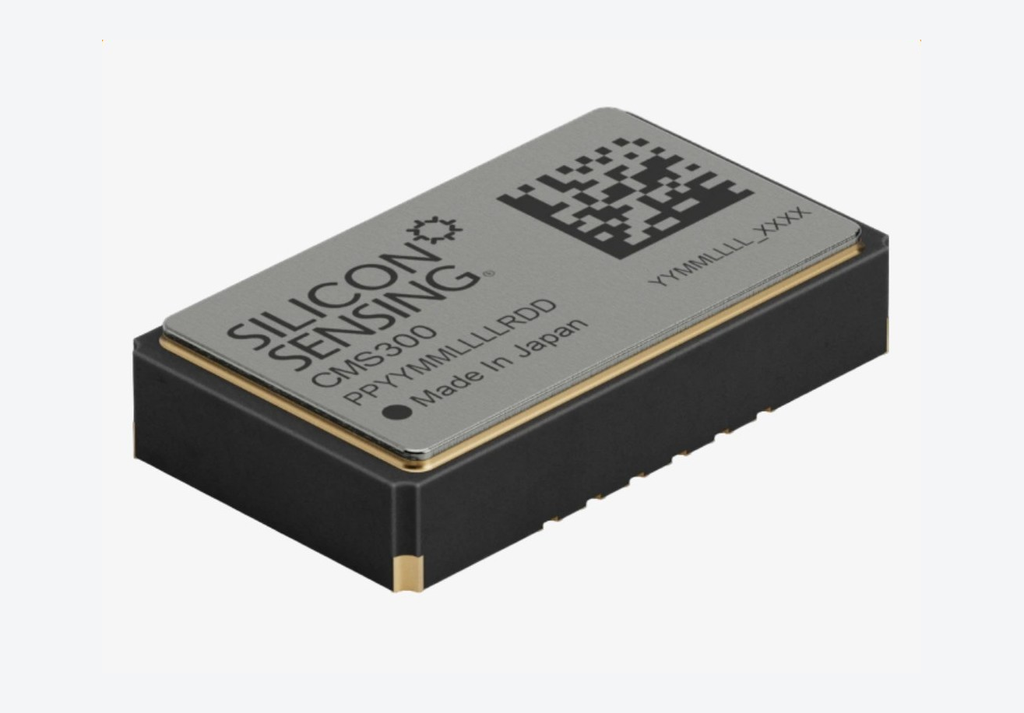
Der Silicon Sensing CMS300 (In-Plane) MEMS Combi-Sensor vereint ein hochpräzises Gyroscope und ein Accelerometer in einem kompakten Gehäuse.
Sechsachsige MEMS-IMU mit 0.1°/h Gyro-Bias-Instabilität, 0.02°/√h Angle Random Walk und ±490°/s Messbereich, für Navigation und Stabilisierung.
Hochpräzises MEMS-Gyroscope als Version mit Gehäuse und als OEM-Version
Geringes Rauschen und hervorragende Bias-Stabilität für genaue Messungen